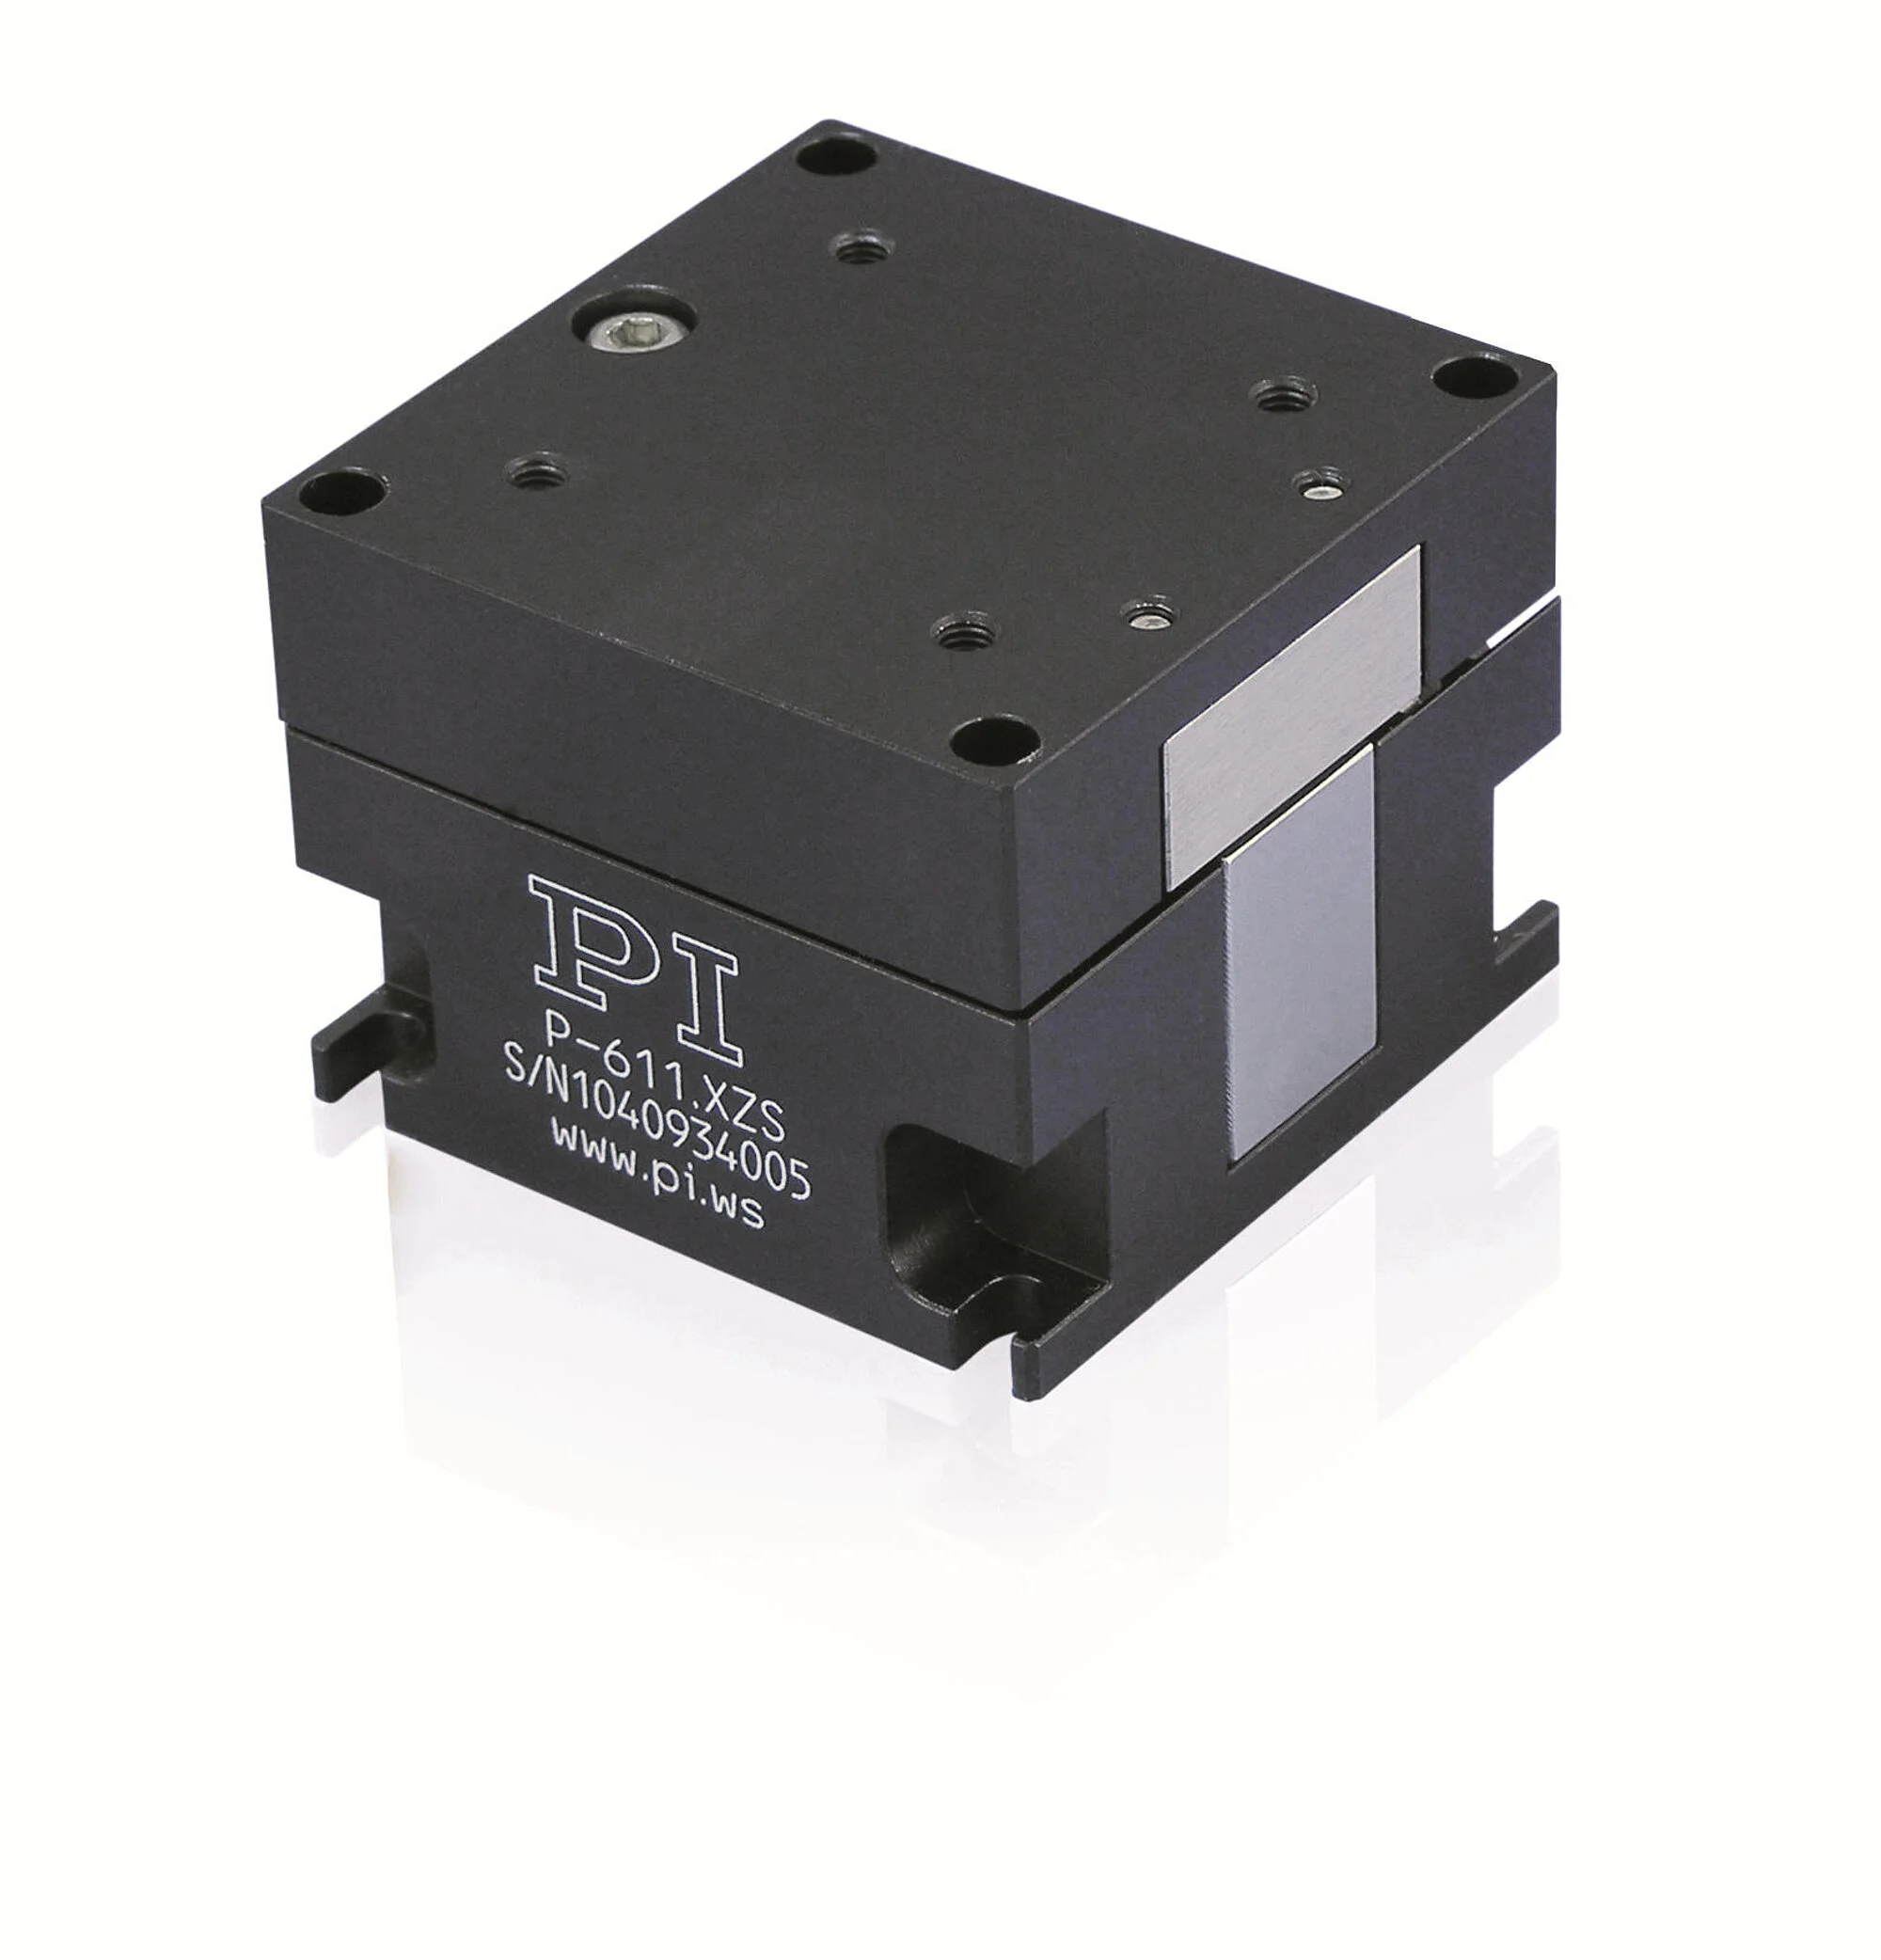
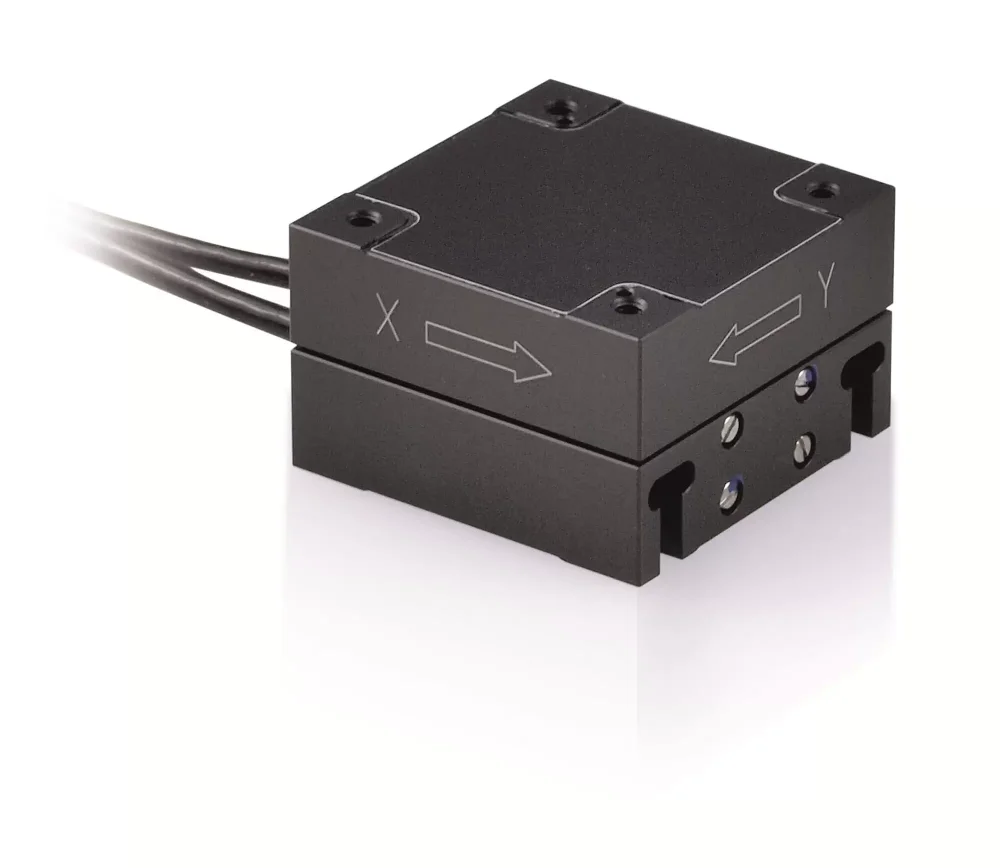
The patented PICMA® piezo actuators are all-ceramic insulated. This protects them against humidity and failure resulting from an increase in leakage current. PICMA® actuators offer an up to ten times longer lifetime than conventional polymer-insulated actuators. 100 billion cycles without a single failure are proven.
| Motion | P-611.20 | P-611.2S | P-611.XZ0 | P-611.XZS | Tolerance |
|---|---|---|---|---|---|
| Active axes | X Y | X Y | X Z | X Z | |
| Travel range in X, open loop, at -20 to 120 V | 120 µm | 120 µm | 120 µm | 120 µm | +20 / -0 % |
| Travel range in Y, open loop, at -20 to +120 V | 120 µm | 120 µm | +20 / -0 % | ||
| Pitch (Rotational crosstalk in θX with motion in Y) | ± 5 µrad | ± 5 µrad | ± 5 µrad | ± 5 µrad | typ. |
| Pitch (Rotational crosstalk in θY with motion in X) | ± 5 µrad | ± 5 µrad | ± 5 µrad | ± 5 µrad | typ. |
| Yaw (Rotational crosstalk in θZ with motion in X) | ± 20 µrad | ± 20 µrad | ± 20 µrad | ± 20 µrad | typ. |
| Yaw (Rotational crosstalk in θZ with motion in Y) | ± 10 µrad | ± 10 µrad | typ. | ||
| Travel range in X | 100 µm | 100 µm | |||
| Travel range in Y | 100 µm | ||||
| Linearity error | 0.1 % | 0.1 % | typ. | ||
| Travel range in Z, open loop, at -20 to 120 V | 120 µm | 120 µm | +20 / -0 % | ||
| Yaw (Rotational crosstalk in θX with motion in Z) | ± 10 µrad | ± 10 µrad | typ. | ||
| Pitch (Rotational crosstalk in θY with motion in Z) | ± 10 µrad | ± 10 µrad | typ. | ||
| Travel range in Z | 100 µm | ||||
| Positioning | P-611.20 | P-611.2S | P-611.XZ0 | P-611.XZS | Tolerance |
| Resolution, open loop | 0.2 nm | 0.2 nm | 0.2 nm | 0.2 nm | typ. |
| Repeatability | < 10 nm | < 10 nm | typ. | ||
| Integrated sensor | SGS, indirect position measuring | SGS, indirect position measuring | |||
| System resolution | 2 nm | 2 nm | typ. | ||
| Drive Properties | P-611.20 | P-611.2S | P-611.XZ0 | P-611.XZS | Tolerance |
| Drive type | PICMA® | PICMA® | PICMA® | PICMA® | |
| Electrical capacitance | 1,5 µF | 1,5 µF | 1,5 µF | 1,5 µF | ±20 % |
| Mechanical Properties | P-611.20 | P-611.2S | P-611.XZ0 | P-611.XZS | Tolerance |
| Stiffness in X | 0.2 N/µm | 0.2 N/µm | 0.2 N/µm | 0.2 N/µm | ±20 % |
| Stiffness in Y | 0.2 N/µm | 0.2 N/µm | ±20 % | ||
| Resonant frequency in X, unloaded | 345 Hz | 345 Hz | 365 Hz | 365 Hz | ±20 % |
| Resonant frequency in X, under load with 30 g | 270 Hz | 270 Hz | 280 Hz | 280 Hz | ±20 % |
| Resonant frequency in X, under load with 100 g | 180 Hz | 180 Hz | 185 Hz | 185 Hz | ±20 % |
| Resonant frequency in Y, unloaded | 270 Hz | 270 Hz | ±20 % | ||
| Resonant frequency in Y, under load with 30 g | 225 Hz | 225 Hz | ±20 % | ||
| Resonant frequency in Y, under load with 100 g | 165 Hz | 165 Hz | ±20 % | ||
| Permissible push force in X | 15 N | 15 N | 15 N | 15 N | max. |
| Permissible push force in Y | 15 N | 15 N | max. | ||
| Permissible push force in Z | 15 N | 15 N | 15 N | 15 N | max. |
| Permissible pull force in X | 10 N | 10 N | 10 N | 10 N | max. |
| Permissible pull force in Y | 10 N | 10 N | max. | ||
| Overall mass | 235 g | 235 g | 270 g | 270 g | ±5 % |
| Material | Aluminum, steel | Aluminum, steel | Aluminum, steel | Aluminum, steel | |
| Stiffness in Z | 0.35 N/µm | 0.35 N/µm | ±20 % | ||
| Resonant frequency in Z, unloaded | 340 Hz | 340 Hz | ±20 % | ||
| Resonant frequency in Z, under load with 30 g | 295 Hz | 295 Hz | ±20 % | ||
| Resonant frequency in Z, under load with 100 g | 230 Hz | 230 Hz | ±20 % | ||
| Permissible pull force in Z | 10 N | 10 N | max. | ||
| Miscellaneous | P-611.20 | P-611.2S | P-611.XZ0 | P-611.XZS | Tolerance |
| Operating temperature range | -20 to 80 °C | -20 to 80 °C | -20 to 80 °C | -20 to 80 °C | |
| Connector | LEMO FFA.00.250.CTAC22 | LEMO FFA.00.250.CTAC22 | LEMO FFA.00.250.CTAC22 | LEMO FFA.00.250.CTAC22 | |
| Cable length | 1.5 m | 1.5 m | 1.5 m | 1.5 m | ±10 mm |
| Recommended controllers / drivers | E-503, E-505, E-663, E-664, E-727 | E-503, E-505, E-663, E-664, E-727 | E-503, E-505, E-663, E-664, E-727 | E-503, E-505, E-663, E-664, E-727 | |
| Sensor connector | LEMO FFA.0S.304.CLAC32 | LEMO FFA.0S.304.CLAC32 |