|
Active axes
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
X
|
|
|
Travel range in X
|
102 mm
|
102 mm
|
204 mm
|
204 mm
|
305 mm
|
305 mm
|
407 mm
|
407 mm
|
508 mm
|
508 mm
|
610 mm
|
610 mm
|
813 mm
|
813 mm
|
102 mm
|
102 mm
|
204 mm
|
204 mm
|
305 mm
|
305 mm
|
407 mm
|
407 mm
|
508 mm
|
508 mm
|
610 mm
|
610 mm
|
813 mm
|
813 mm
|
102 mm
|
102 mm
|
204 mm
|
204 mm
|
305 mm
|
305 mm
|
407 mm
|
407 mm
|
508 mm
|
508 mm
|
610 mm
|
610 mm
|
813 mm
|
813 mm
|
102 mm
|
102 mm
|
204 mm
|
204 mm
|
305 mm
|
305 mm
|
407 mm
|
407 mm
|
508 mm
|
508 mm
|
610 mm
|
610 mm
|
813 mm
|
813 mm
|
|
|
Maximum velocity in X, unloaded
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
300 mm/s
|
|
|
Straightness (Linear crosstalk in Y with motion in X)
|
± 2.5 µm
|
± 2.5 µm
|
± 4 µm
|
± 4 µm
|
± 6 µm
|
± 6 µm
|
± 8 µm
|
± 8 µm
|
± 9 µm
|
± 9 µm
|
± 10 µm
|
± 10 µm
|
± 12 µm
|
± 12 µm
|
± 2.5 µm
|
± 2.5 µm
|
± 4 µm
|
± 4 µm
|
± 6 µm
|
± 6 µm
|
± 8 µm
|
± 8 µm
|
± 9 µm
|
± 9 µm
|
± 10 µm
|
± 10 µm
|
± 12 µm
|
± 12 µm
|
± 2.5 µm
|
± 2.5 µm
|
± 4 µm
|
± 4 µm
|
± 6 µm
|
± 6 µm
|
± 8 µm
|
± 8 µm
|
± 9 µm
|
± 9 µm
|
± 10 µm
|
± 10 µm
|
± 12 µm
|
± 12 µm
|
± 2.5 µm
|
± 2.5 µm
|
± 4 µm
|
± 4 µm
|
± 6 µm
|
± 6 µm
|
± 8 µm
|
± 8 µm
|
± 9 µm
|
± 9 µm
|
± 10 µm
|
± 10 µm
|
± 12 µm
|
± 12 µm
|
typ.
|
|
Flatness (Linear crosstalk in Z with motion in X)
|
± 2.5 µm
|
± 2.5 µm
|
± 4 µm
|
± 4 µm
|
± 6 µm
|
± 6 µm
|
± 8 µm
|
± 8 µm
|
± 9 µm
|
± 9 µm
|
± 10 µm
|
± 10 µm
|
± 12 µm
|
± 12 µm
|
± 2.5 µm
|
± 2.5 µm
|
± 4 µm
|
± 4 µm
|
± 6 µm
|
± 6 µm
|
± 8 µm
|
± 8 µm
|
± 9 µm
|
± 9 µm
|
± 10 µm
|
± 10 µm
|
± 12 µm
|
± 12 µm
|
± 2.5 µm
|
± 2.5 µm
|
± 4 µm
|
± 4 µm
|
± 6 µm
|
± 6 µm
|
± 8 µm
|
± 8 µm
|
± 9 µm
|
± 9 µm
|
± 10 µm
|
± 10 µm
|
± 12 µm
|
± 12 µm
|
± 2.5 µm
|
± 2.5 µm
|
± 4 µm
|
± 4 µm
|
± 6 µm
|
± 6 µm
|
± 8 µm
|
± 8 µm
|
± 9 µm
|
± 9 µm
|
± 10 µm
|
± 10 µm
|
± 12 µm
|
± 12 µm
|
typ.
|
|
Pitch (Rotational crosstalk in θY with motion in X)
|
± 14 µrad
|
± 14 µrad
|
± 19 µrad
|
± 19 µrad
|
± 29 µrad
|
± 29 µrad
|
± 35 µrad
|
± 35 µrad
|
± 40 µrad
|
± 40 µrad
|
± 45 µrad
|
± 45 µrad
|
± 50 µrad
|
± 50 µrad
|
± 14 µrad
|
± 14 µrad
|
± 19 µrad
|
± 19 µrad
|
± 29 µrad
|
± 29 µrad
|
± 35 µrad
|
± 35 µrad
|
± 40 µrad
|
± 40 µrad
|
± 45 µrad
|
± 45 µrad
|
± 50 µrad
|
± 50 µrad
|
± 14 µrad
|
± 14 µrad
|
± 19 µrad
|
± 19 µrad
|
± 29 µrad
|
± 29 µrad
|
± 35 µrad
|
± 35 µrad
|
± 40 µrad
|
± 40 µrad
|
± 45 µrad
|
± 45 µrad
|
± 50 µrad
|
± 50 µrad
|
± 14 µrad
|
± 14 µrad
|
± 19 µrad
|
± 19 µrad
|
± 29 µrad
|
± 29 µrad
|
± 35 µrad
|
± 35 µrad
|
± 40 µrad
|
± 40 µrad
|
± 45 µrad
|
± 45 µrad
|
± 50 µrad
|
± 50 µrad
|
typ.
|
|
Yaw (Rotational crosstalk in θZ with motion in X)
|
± 14 µrad
|
± 14 µrad
|
± 19 µrad
|
± 19 µrad
|
± 29 µrad
|
± 29 µrad
|
± 35 µrad
|
± 35 µrad
|
± 40 µrad
|
± 40 µrad
|
± 45 µrad
|
± 45 µrad
|
± 50 µrad
|
± 50 µrad
|
± 14 µrad
|
± 14 µrad
|
± 19 µrad
|
± 19 µrad
|
± 29 µrad
|
± 29 µrad
|
± 35 µrad
|
± 35 µrad
|
± 40 µrad
|
± 40 µrad
|
± 45 µrad
|
± 45 µrad
|
± 50 µrad
|
± 50 µrad
|
± 14 µrad
|
± 14 µrad
|
± 19 µrad
|
± 19 µrad
|
± 29 µrad
|
± 29 µrad
|
± 35 µrad
|
± 35 µrad
|
± 40 µrad
|
± 40 µrad
|
± 45 µrad
|
± 45 µrad
|
± 50 µrad
|
± 50 µrad
|
± 14 µrad
|
± 14 µrad
|
± 19 µrad
|
± 19 µrad
|
± 29 µrad
|
± 29 µrad
|
± 35 µrad
|
± 35 µrad
|
± 40 µrad
|
± 40 µrad
|
± 45 µrad
|
± 45 µrad
|
± 50 µrad
|
± 50 µrad
|
typ.
|
|
Positioning
|
L-417.059232
|
L-417.059232B
|
L-417.099232
|
L-417.099232B
|
L-417.139232
|
L-417.139232B
|
L-417.179232
|
L-417.179232B
|
L-417.219232
|
L-417.219232B
|
L-417.259232
|
L-417.259232B
|
L-417.339232
|
L-417.339232B
|
L-417.059025E1
|
L-417.059025E1B
|
L-417.099025E1
|
L-417.099025E1B
|
L-417.139025E1
|
L-417.139025E1B
|
L-417.179025E1
|
L-417.179025E1B
|
L-417.219025E1
|
L-417.219025E1B
|
L-417.259025E1
|
L-417.259025E1B
|
L-417.339025E1
|
L-417.339025E1B
|
L-417.059211E1
|
L-417.059211E1B
|
L-417.099211E1
|
L-417.099211E1B
|
L-417.139211E1
|
L-417.139211E1B
|
L-417.179211E1
|
L-417.179211E1B
|
L-417.219211E1
|
L-417.219211E1B
|
L-417.259211E1
|
L-417.259211E1B
|
L-417.339211E1
|
L-417.339211E1B
|
L-417.059054
|
L-417.059054B
|
L-417.099054
|
L-417.099054B
|
L-417.139054
|
L-417.139054B
|
L-417.179054
|
L-417.179054B
|
L-417.219054
|
L-417.219054B
|
L-417.259054
|
L-417.259054B
|
L-417.339054
|
L-417.339054B
|
Tolerance
|
|
Bidirectional repeatability in X
|
± 1 µm
|
± 1 µm
|
± 1 µm
|
± 1 µm
|
± 1 µm
|
± 1 µm
|
± 1 µm
|
± 1 µm
|
± 1 µm
|
± 1 µm
|
± 1 µm
|
± 1 µm
|
± 1 µm
|
± 1 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 0.5 µm
|
± 3 µm
|
± 3 µm
|
± 3 µm
|
± 3 µm
|
± 3 µm
|
± 3 µm
|
± 3 µm
|
± 3 µm
|
± 3 µm
|
± 3 µm
|
± 3 µm
|
± 3 µm
|
± 3 µm
|
± 3 µm
|
typ.
|
|
Positioning accuracy in X, uncalibrated
|
± 6 µm
|
± 6 µm
|
± 8 µm
|
± 8 µm
|
± 10 µm
|
± 10 µm
|
± 12 µm
|
± 12 µm
|
± 14 µm
|
± 14 µm
|
± 16 µm
|
± 16 µm
|
± 18 µm
|
± 18 µm
|
± 6 µm
|
± 6 µm
|
± 8 µm
|
± 8 µm
|
± 10 µm
|
± 10 µm
|
± 12 µm
|
± 12 µm
|
± 14 µm
|
± 14 µm
|
± 16 µm
|
± 16 µm
|
± 18 µm
|
± 18 µm
|
± 6 µm
|
± 6 µm
|
± 8 µm
|
± 8 µm
|
± 10 µm
|
± 10 µm
|
± 12 µm
|
± 12 µm
|
± 14 µm
|
± 14 µm
|
± 16 µm
|
± 16 µm
|
± 18 µm
|
± 18 µm
|
± 6 µm
|
± 6 µm
|
± 8 µm
|
± 8 µm
|
± 10 µm
|
± 10 µm
|
± 12 µm
|
± 12 µm
|
± 14 µm
|
± 14 µm
|
± 16 µm
|
± 16 µm
|
± 18 µm
|
± 18 µm
|
typ.
|
|
Minimum incremental motion in X
|
1 µm
|
1 µm
|
1 µm
|
1 µm
|
1 µm
|
1 µm
|
1 µm
|
1 µm
|
1 µm
|
1 µm
|
1 µm
|
1 µm
|
1 µm
|
1 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
0.05 µm
|
2 µm
|
2 µm
|
2 µm
|
2 µm
|
2 µm
|
2 µm
|
2 µm
|
2 µm
|
2 µm
|
2 µm
|
2 µm
|
2 µm
|
2 µm
|
2 µm
|
typ.
|
|
Limit switches
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
Hall effect, N/C contact, 5 V, NPN
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Motor encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Incremental rotary encoder
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
Absolute rotary encoder, multi-turn
|
|
|
Resolution, motor encoder
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
20000 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
8192 Cts./rev.
|
|
|
Motor encoder: Sensor signal
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
A/B quadrature, RS-422
|
EnDat 2.1
|
EnDat 2.1
|
EnDat 2.1
|
EnDat 2.1
|
EnDat 2.1
|
EnDat 2.1
|
EnDat 2.1
|
EnDat 2.1
|
EnDat 2.1
|
EnDat 2.1
|
EnDat 2.1
|
EnDat 2.1
|
EnDat 2.1
|
EnDat 2.1
|
|
|
Integrated sensor
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Absolute linear encoder
|
Absolute linear encoder
|
Absolute linear encoder
|
Absolute linear encoder
|
Absolute linear encoder
|
Absolute linear encoder
|
Absolute linear encoder
|
Absolute linear encoder
|
Absolute linear encoder
|
Absolute linear encoder
|
Absolute linear encoder
|
Absolute linear encoder
|
Absolute linear encoder
|
Absolute linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
Incremental linear encoder
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Sensor signal
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
EnDat 2.2
|
EnDat 2.2
|
EnDat 2.2
|
EnDat 2.2
|
EnDat 2.2
|
EnDat 2.2
|
EnDat 2.2
|
EnDat 2.2
|
EnDat 2.2
|
EnDat 2.2
|
EnDat 2.2
|
EnDat 2.2
|
EnDat 2.2
|
EnDat 2.2
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
Sin/cos, 1 V peak-peak
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Sensor resolution
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 nm
|
1 nm
|
1 nm
|
1 nm
|
1 nm
|
1 nm
|
1 nm
|
1 nm
|
1 nm
|
1 nm
|
1 nm
|
1 nm
|
1 nm
|
1 nm
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Sensor signal period
|
|
3D Modeller
3D Modeller
L-417.xx9025E1 3D Model
Versiyon / Tarih
2023-02-13
zip - 20 MB
3D Modeller
L-417.xx9025E1B 3D Model
Versiyon / Tarih
2023-02-13
zip - 23 MB
3D Modeller
L-417.xx9054 3D Model
Versiyon / Tarih
2023-02-13
zip - 13 MB
3D Modeller
L-417.xx9054B 3D Model
Versiyon / Tarih
2023-02-13
zip - 14 MB
3D Modeller
L-417.xx9211E1 3D Model
Versiyon / Tarih
2023-02-13
zip - 20 MB
3D Modeller
L-417.xx9211E1B 3D Model
Versiyon / Tarih
2023-02-13
zip - 23 MB
3D Modeller
L-417.xx9232 3D Model
Versiyon / Tarih
2023-02-13
zip - 16 MB
3D Modeller
L-417.xx9232B 3D Model
Versiyon / Tarih
2023-02-13
zip - 15 MB
Veri Sayfası
Veri Sayfası
Datasheet L-417
Versiyon / Tarih
2023-03-06
pdf - 2 MB
Dokümantasyon
Dokümantasyon
User Manual L417UM0001
Versiyon / Tarih
2022-10-25
pdf - 7 MB
Dokümantasyon
User Manual L417UM0002
Versiyon / Tarih
2022-10-25
pdf - 7 MB
Dokümantasyon
User Manual L417UM0003
Versiyon / Tarih
2022-10-25
pdf - 7 MB
Dokümantasyon
User Manual L417UM0004
Versiyon / Tarih
2022-10-25
pdf - 7 MB
Dokümantasyon
Short Instructions MP187EK
Positioners with Electric Motors to 320 V: L-412 / L-417
Versiyon / Tarih
1.0.0 05/2019
pdf - 2 MB
Ürün Notu
Ürün Notu
Product Change Notification L-412 and L-417
Streamlining L-412 and L-417
Versiyon / Tarih
2020-02-27
pdf - 650 KB
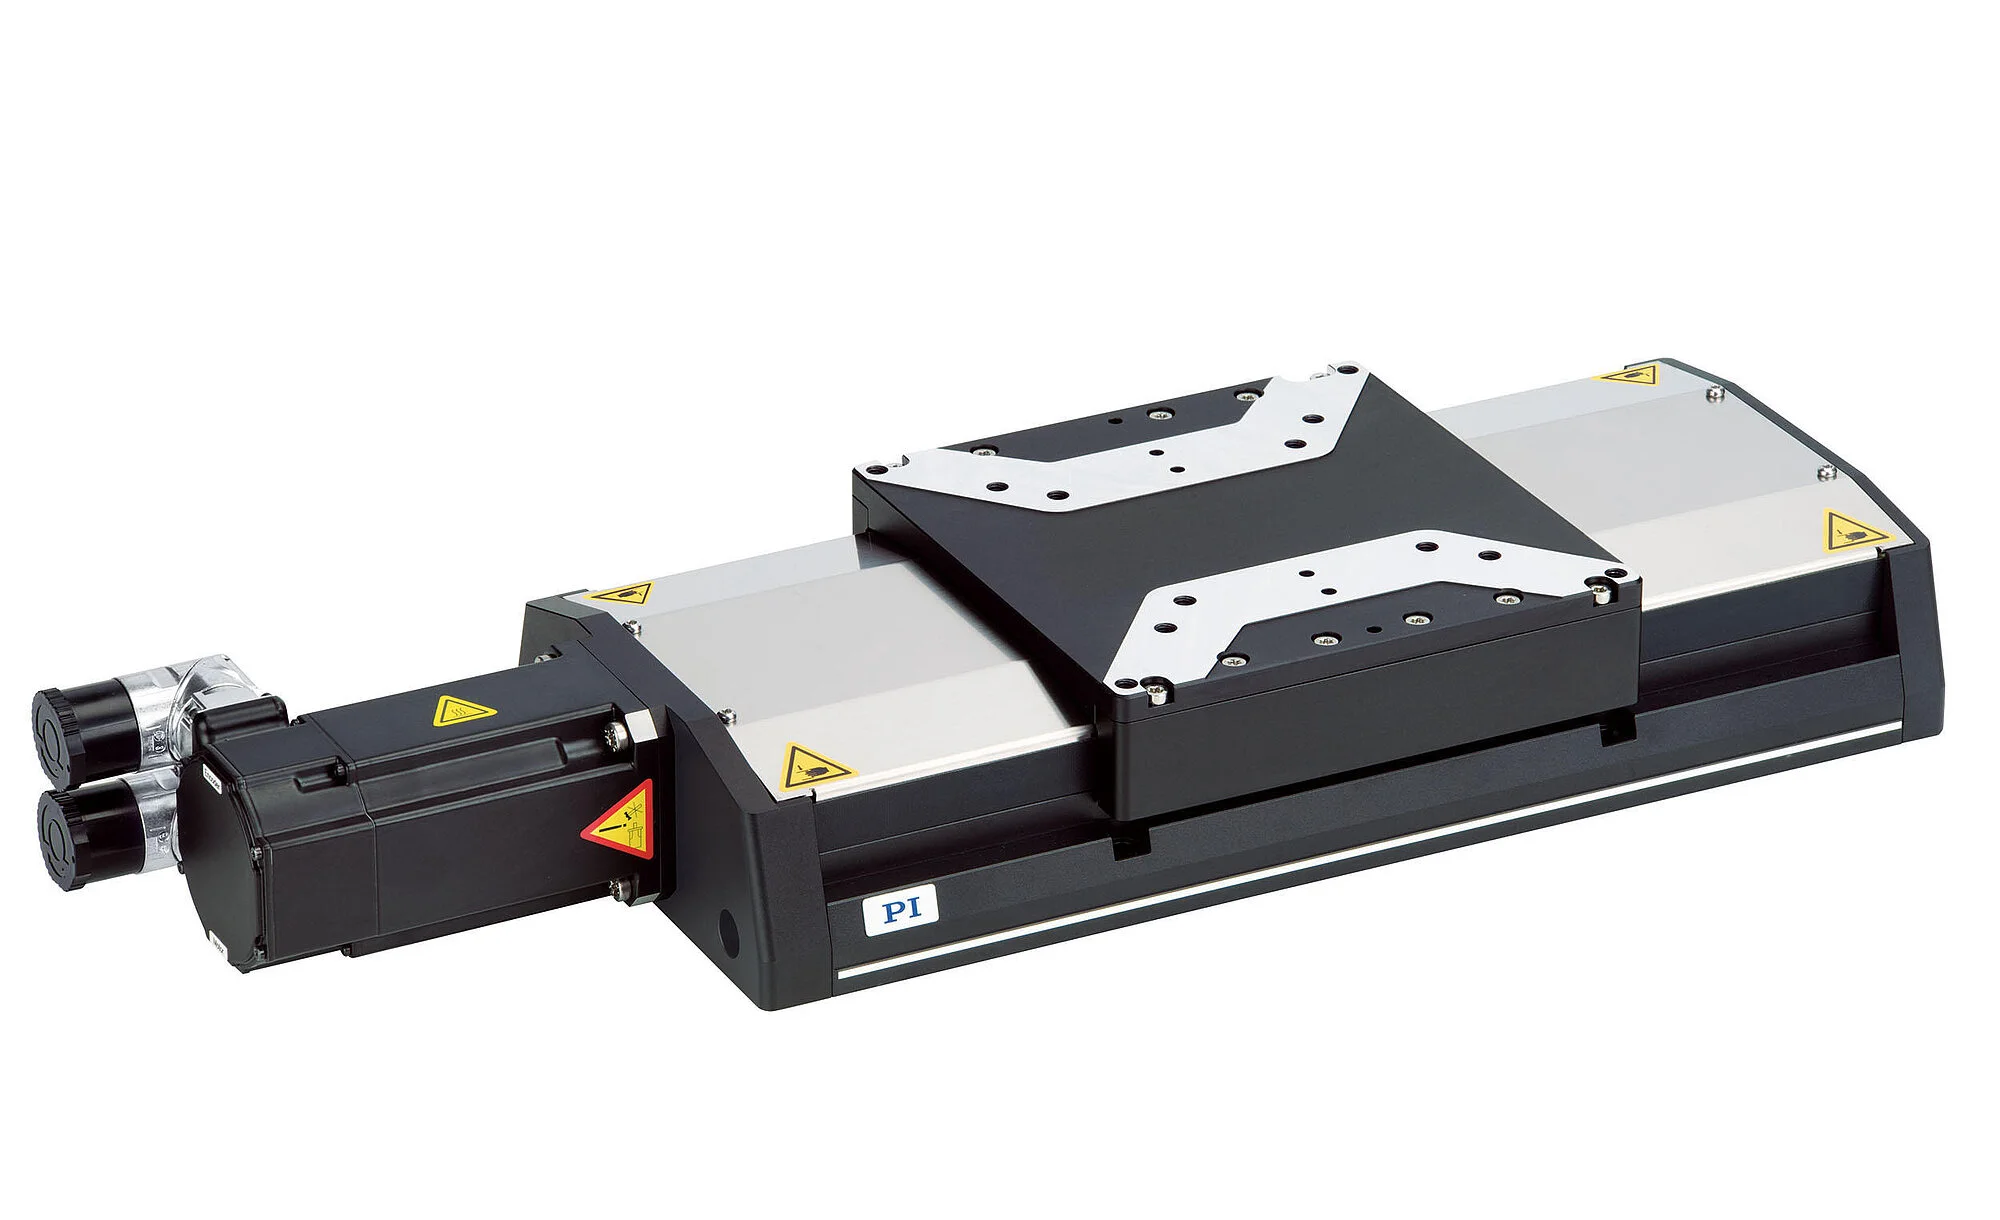
L-417.059232 High-load linear stage; synchronous servo motor to 320 V; 102 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; 166 mm width
L-417.059232B High-load linear stage; synchronous servo motor to 320 V; 102 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; electromagnetic safety brake; 166 mm width
L-417.099232 High-load linear stage; synchronous servo motor to 320 V; 204 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; 166 mm width
L-417.099232B High-load linear stage; synchronous servo motor to 320 V; 204 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; electromagnetic safety brake; 166 mm width
L-417.139232 High-load linear stage; synchronous servo motor to 320 V; 305 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; 166 mm width
L-417.139232B High-load linear stage; synchronous servo motor to 320 V; 305 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; electromagnetic safety brake; 166 mm width
L-417.179232 High-load linear stage; synchronous servo motor to 320 V; 407 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; 166 mm width
L-417.179232B High-load linear stage; synchronous servo motor to 320 V; 407 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; electromagnetic safety brake; 166 mm width
L-417.219232 High-load linear stage; synchronous servo motor to 320 V; 508 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; 166 mm width
L-417.219232B High-load linear stage; synchronous servo motor to 320 V; 508 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; electromagnetic safety brake; 166 mm width
L-417.259232 High-load linear stage; synchronous servo motor to 320 V; 610 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; 166 mm width
L-417.259232B High-load linear stage; synchronous servo motor to 320 V; 610 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; electromagnetic safety brake; 166 mm width
L-417.339232 High-load linear stage; synchronous servo motor to 320 V; 813 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; 166 mm width
L-417.339232B High-load linear stage; synchronous servo motor to 320 V; 813 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; electromagnetic safety brake; 166 mm width
L-417.059025E1 High-load linear stage; synchronous servo motor to 320 V; 102 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; 166 mm width, drag chain
L-417.059025E1B High-load linear stage; synchronous servo motor to 320 V; 102 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; electromagnetic safety brake; 166 mm width, drag chain
L-417.099025E1 High-load linear stage; synchronous servo motor to 320 V; 204 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; 166 mm width, drag chain
L-417.099025E1B High-load linear stage; synchronous servo motor to 320 V; 204 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; electromagnetic safety brake; 166 mm width, drag chain
L-417.139025E1 High-load linear stage; synchronous servo motor to 320 V; 305 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; 166 mm width, drag chain
L-417.139025E1B High-load linear stage; synchronous servo motor to 320 V; 305 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; electromagnetic safety brake; 166 mm width, drag chain
L-417.179025E1 High-load linear stage; synchronous servo motor to 320 V; 407 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; 166 mm width, drag chain
L-417.179025E1B High-load linear stage; synchronous servo motor to 320 V; 407 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; electromagnetic safety brake; 166 mm width, drag chain
L-417.219025E1 High-load linear stage; synchronous servo motor to 320 V; 508 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; 166 mm width, drag chain
L-417.219025E1B High-load linear stage; synchronous servo motor to 320 V; 508 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; electromagnetic safety brake; 166 mm width, drag chain
L-417.259025E1 High-load linear stage; synchronous servo motor to 320 V; 610 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; 166 mm width, drag chain
L-417.259025E1B High-load linear stage; synchronous servo motor to 320 V; 610 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; electromagnetic safety brake; 166 mm width, drag chain
L-417.339025E1 High-load linear stage; synchronous servo motor to 320 V; 813 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; 166 mm width, drag chain
L-417.339025E1B High-load linear stage; synchronous servo motor to 320 V; 813 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 counts/rev resolution, A/B quadrature, RS-422; absolute linear encoder, 1 nm sensor resolution, EnDat 2.2; electromagnetic safety brake; 166 mm width, drag chain
L-417.059211E1 High-load linear stage; synchronous servo motor to 320 V; 102 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; 166 mm width, drag chain
L-417.059211E1B High-load linear stage; synchronous servo motor to 320 V; 102 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; electromagnetic safety brake; 166 mm width, drag chain
L-417.099211E1 High-load linear stage; synchronous servo motor to 320 V; 204 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; 166 mm width, drag chain
L-417.099211E1B High-load linear stage; synchronous servo motor to 320 V; 204 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; electromagnetic safety brake; 166 mm width, drag chain
L-417.139211E1 High-load linear stage; synchronous servo motor to 320 V; 305 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; 166 mm width, drag chain
L-417.139211E1B High-load linear stage; synchronous servo motor to 320 V; 305 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; electromagnetic safety brake; 166 mm width, drag chain
L-417.179211E1 High-load linear stage; synchronous servo motor to 320 V; 407 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; 166 mm width, drag chain
L-417.179211E1B High-load linear stage; synchronous servo motor to 320 V; 407 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; electromagnetic safety brake; 166 mm width, drag chain
L-417.219211E1 High-load linear stage; synchronous servo motor to 320 V; 508 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; 166 mm width, drag chain
L-417.219211E1B High-load linear stage; synchronous servo motor to 320 V; 508 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; electromagnetic safety brake; 166 mm width, drag chain
L-417.259211E1 High-load linear stage; synchronous servo motor to 320 V; 610 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; 166 mm width, drag chain
L-417.259211E1B High-load linear stage; synchronous servo motor to 320 V; 610 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; electromagnetic safety brake; 166 mm width, drag chain
L-417.339211E1 High-load linear stage; synchronous servo motor to 320 V; 813 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; 166 mm width, drag chain
L-417.339211E1B High-load linear stage; synchronous servo motor to 320 V; 813 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; incremental rotary encoder, 20000 cts./rev. resolution, A/B quadrature, RS-422; incremental linear encoder, 20 µm sensor signal period, sin/cos, 1 V peak-peak; electromagnetic safety brake; 166 mm width, drag chain
L-417.059054 High-load linear stage; synchronous servo motor to 320 V; 102 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev. sensor resolution, EnDat 2.1; 166 mm width
L-417.059054B High-load linear stage; synchronous servo motor to 320 V; 102 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev sensor resolution, EnDat 2.1; electromagnetic safety brake; 166 mm width
L-417.099054 High-load linear stage; synchronous servo motor to 320 V; 204 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev. sensor resolution, EnDat 2.1; 166 mm width
L-417.099054B High-load linear stage; synchronous servo motor to 320 V; 204 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev sensor resolution, EnDat 2.1; electromagnetic safety brake; 166 mm width
L-417.139054 High-load linear stage; synchronous servo motor to 320 V; 305 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev. sensor resolution, EnDat 2.1; 166 mm width
L-417.139054B High-load linear stage; synchronous servo motor to 320 V; 305 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev sensor resolution, EnDat 2.1; electromagnetic safety brake; 166 mm width
L-417.179054 High-load linear stage; synchronous servo motor to 320 V; 407 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev. sensor resolution, EnDat 2.1; 166 mm width
L-417.179054B High-load linear stage; synchronous servo motor to 320 V; 407 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev sensor resolution, EnDat 2.1; electromagnetic safety brake; 166 mm width
L-417.219054 High-load linear stage; synchronous servo motor to 320 V; 508 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev. sensor resolution, EnDat 2.1; 166 mm width
L-417.219054B High-load linear stage; synchronous servo motor to 320 V; 508 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev sensor resolution, EnDat 2.1; electromagnetic safety brake; 166 mm width
L-417.259054 High-load linear stage; synchronous servo motor to 320 V; 610 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev. sensor resolution, EnDat 2.1; 166 mm width
L-417.259054B High-load linear stage; synchronous servo motor to 320 V; 610 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev sensor resolution, EnDat 2.1; electromagnetic safety brake; 166 mm width
L-417.339054 High-load linear stage; synchronous servo motor to 320 V; 813 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev. sensor resolution, EnDat 2.1; 166 mm width
L-417.339054B High-load linear stage; synchronous servo motor to 320 V; 813 mm travel range; 450 N load capacity; 300 mm/s maximum velocity; ball screw; absolute rotary encoder, multiturn, 8192 counts/rev sensor resolution, EnDat 2.1; electromagnetic safety brake; 166 mm width
Copyright © 2024 by Nano Dünya. Tüm Hakları Saklıdır
0
0
Whatsapp
|
 TR




 Nano Position