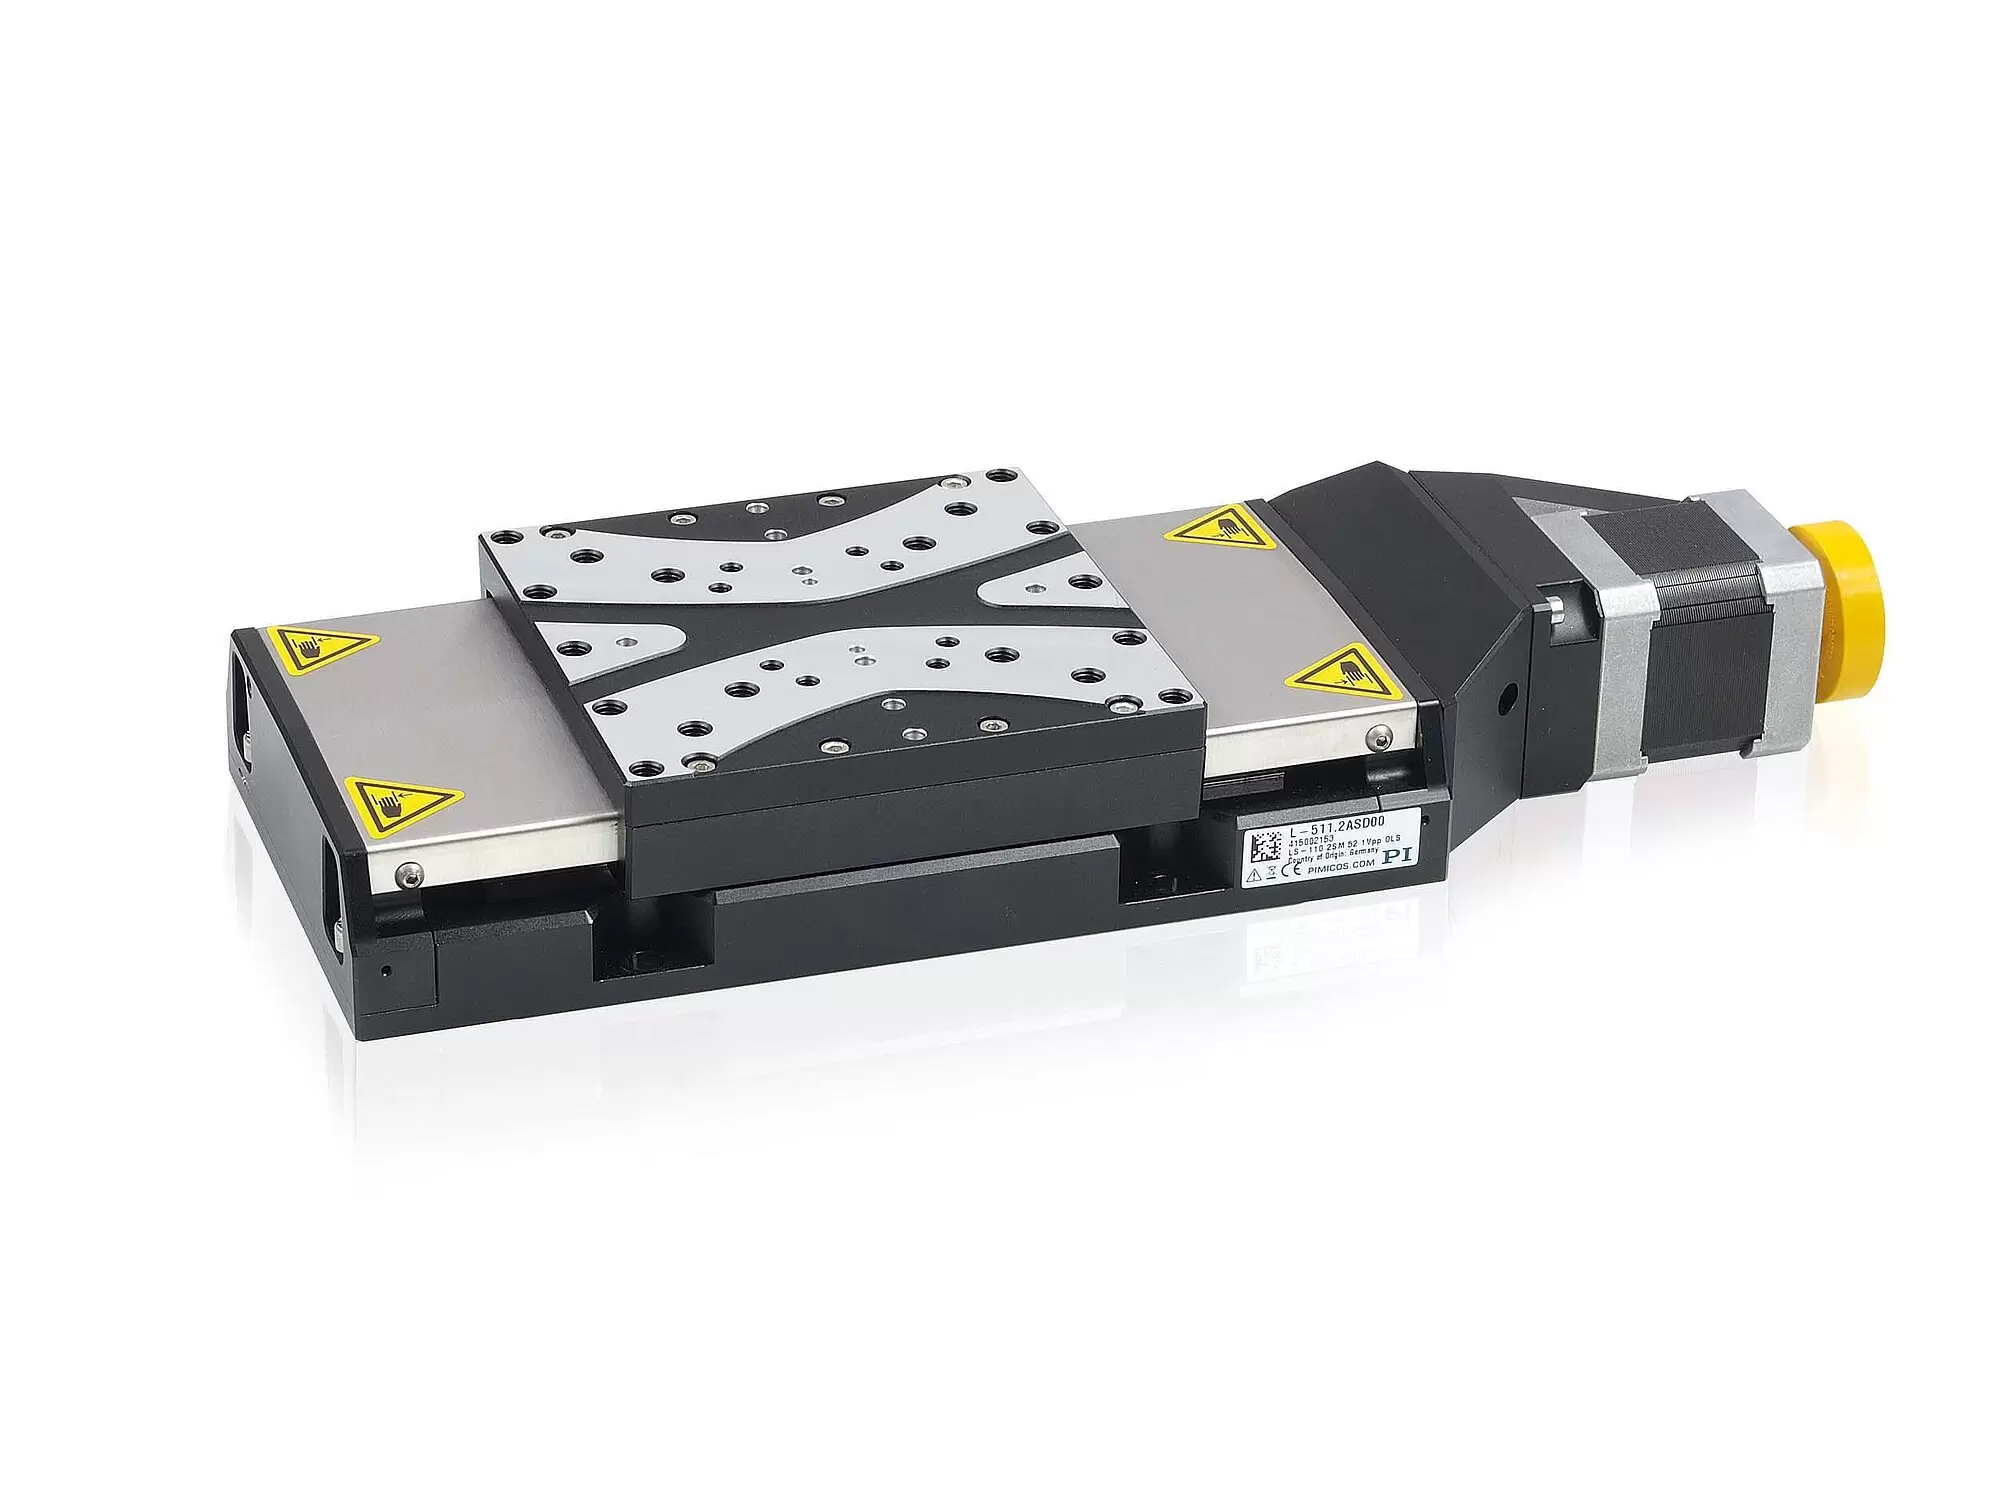
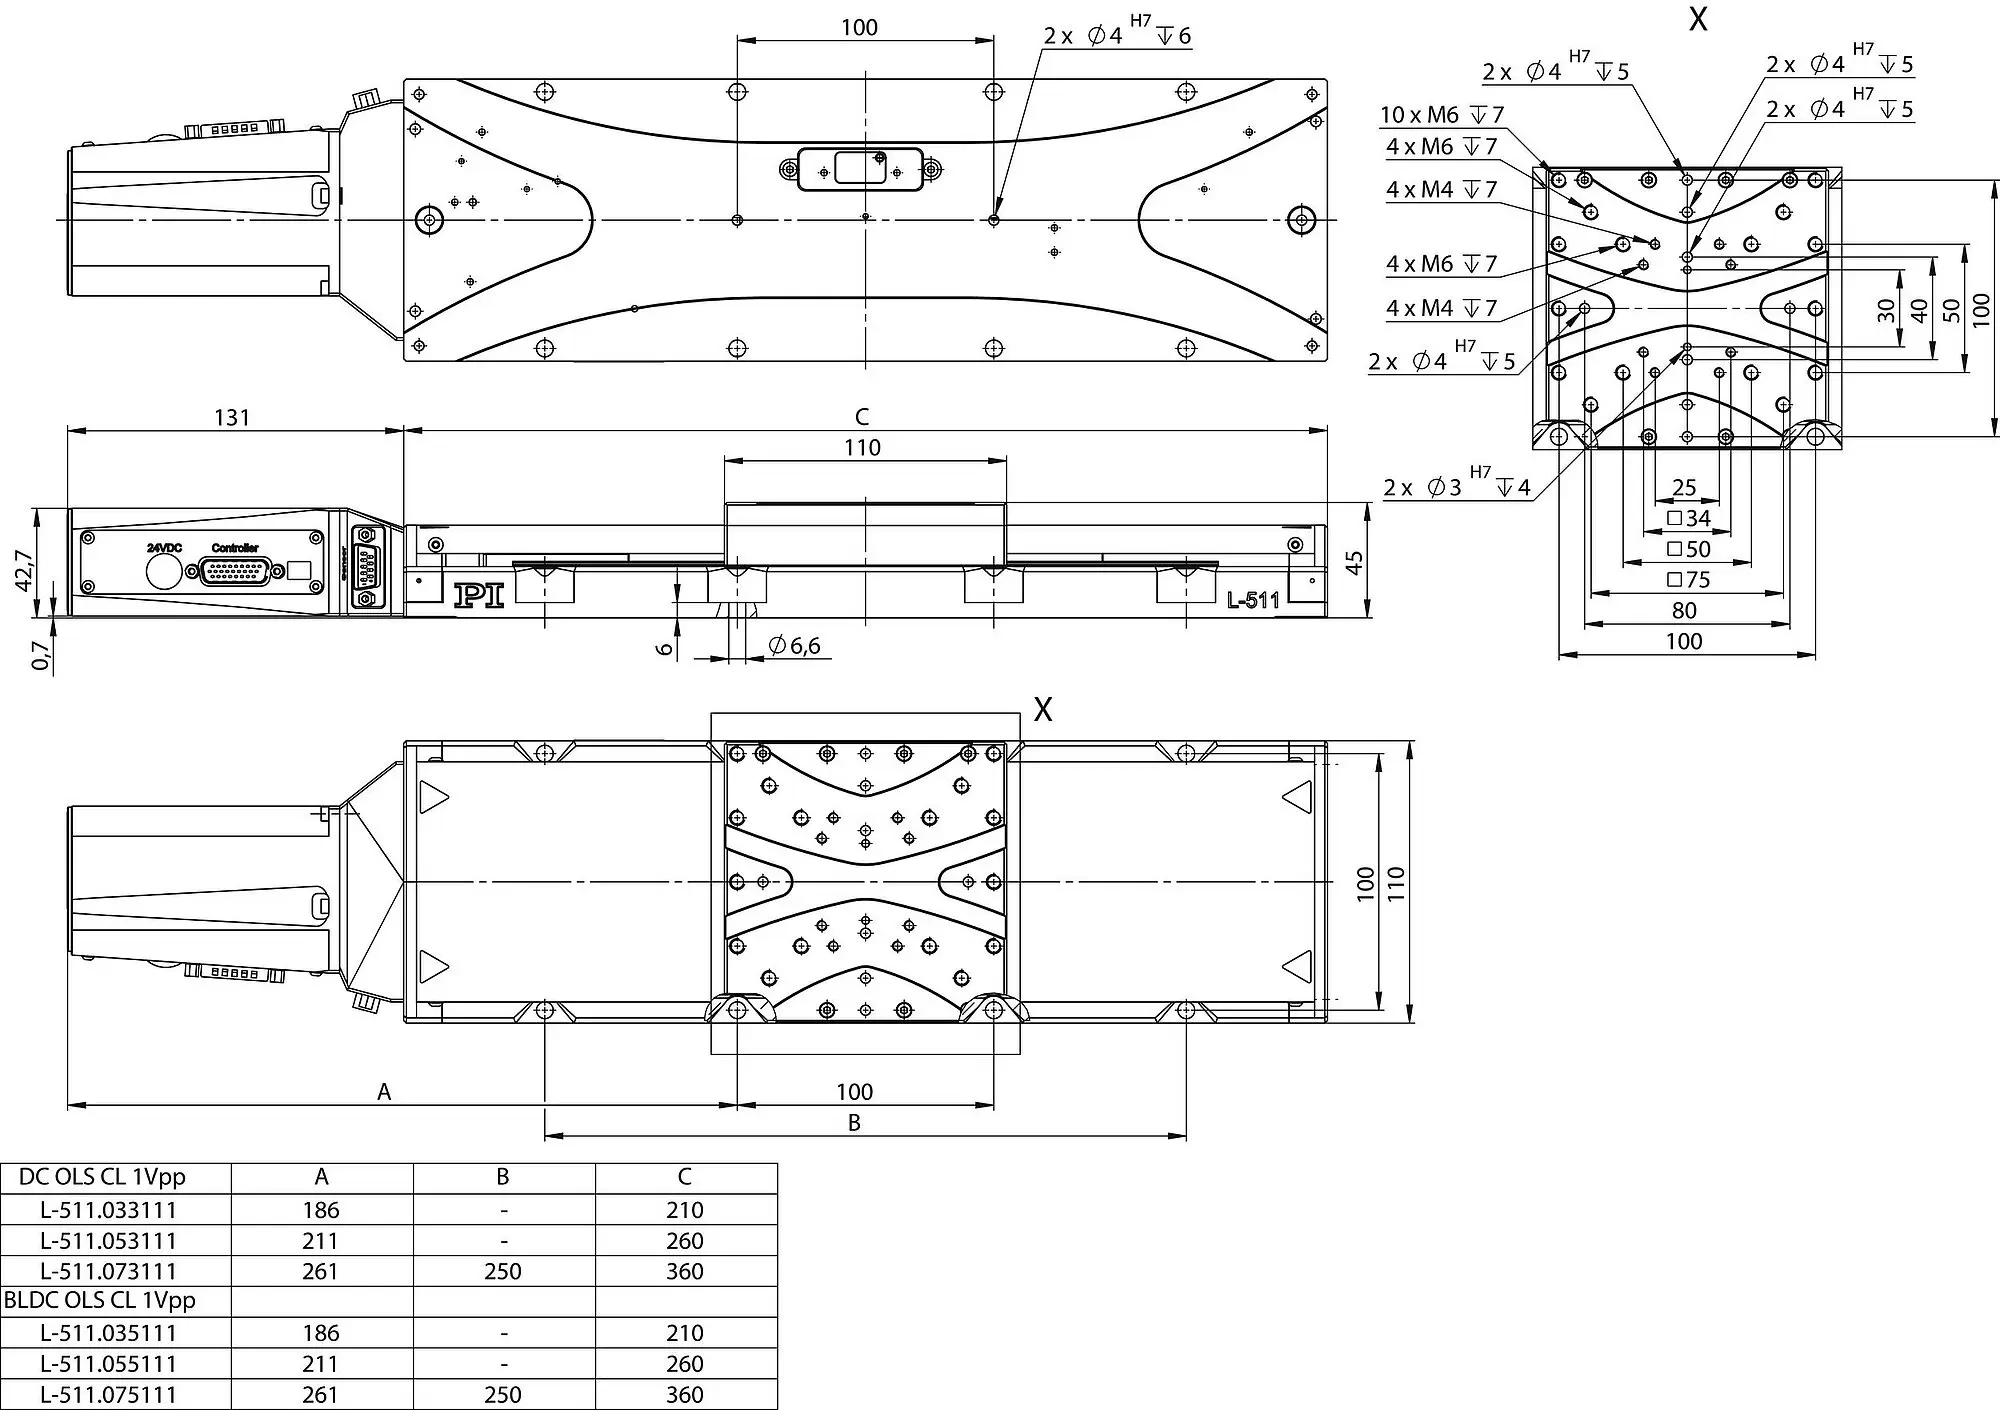
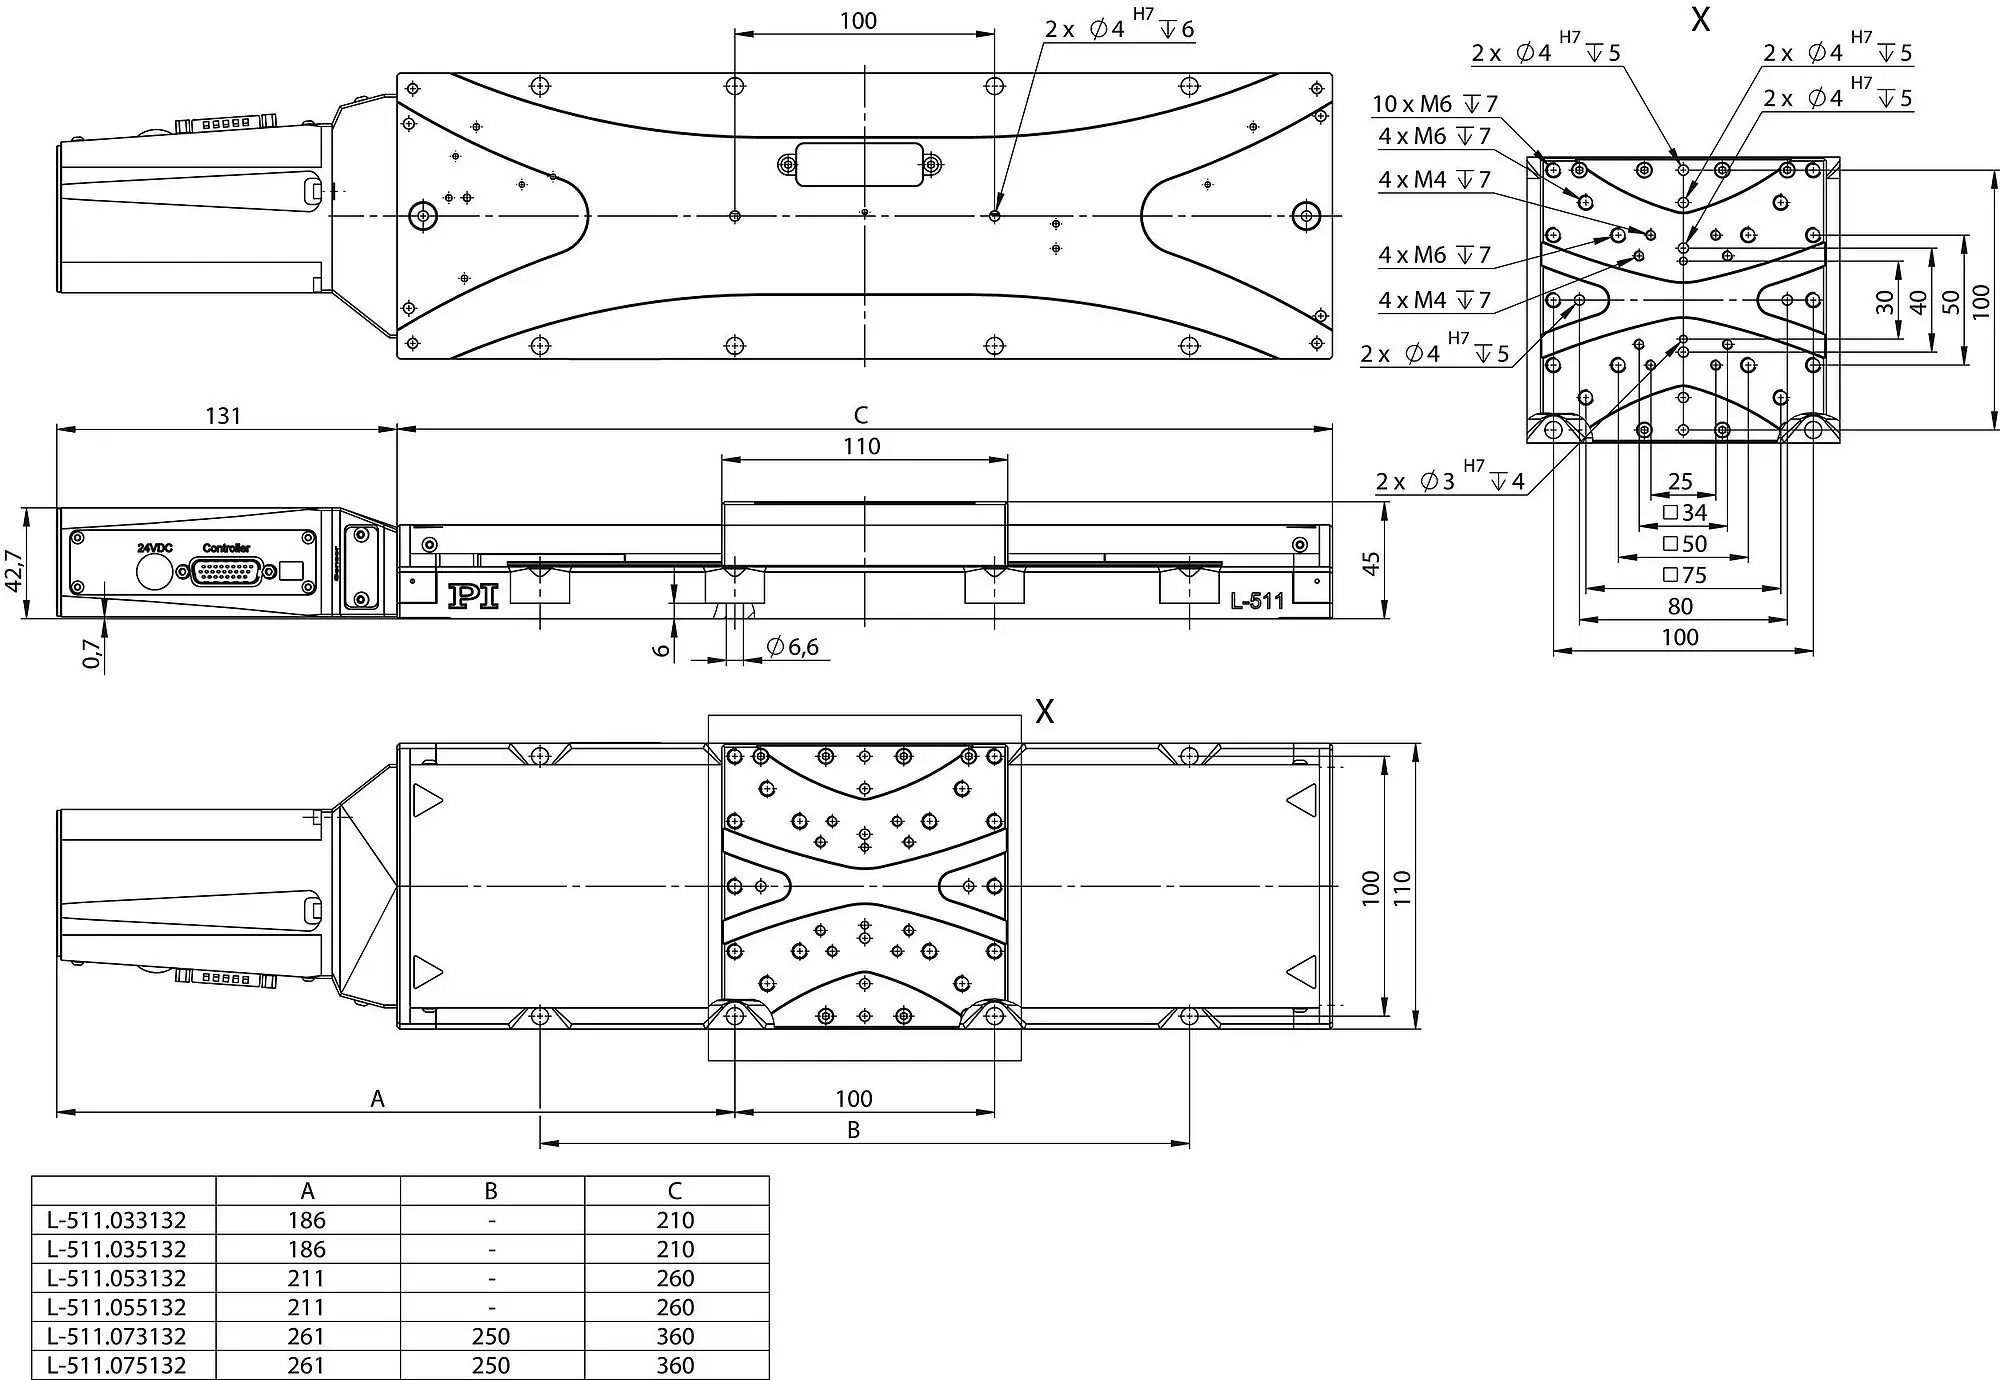
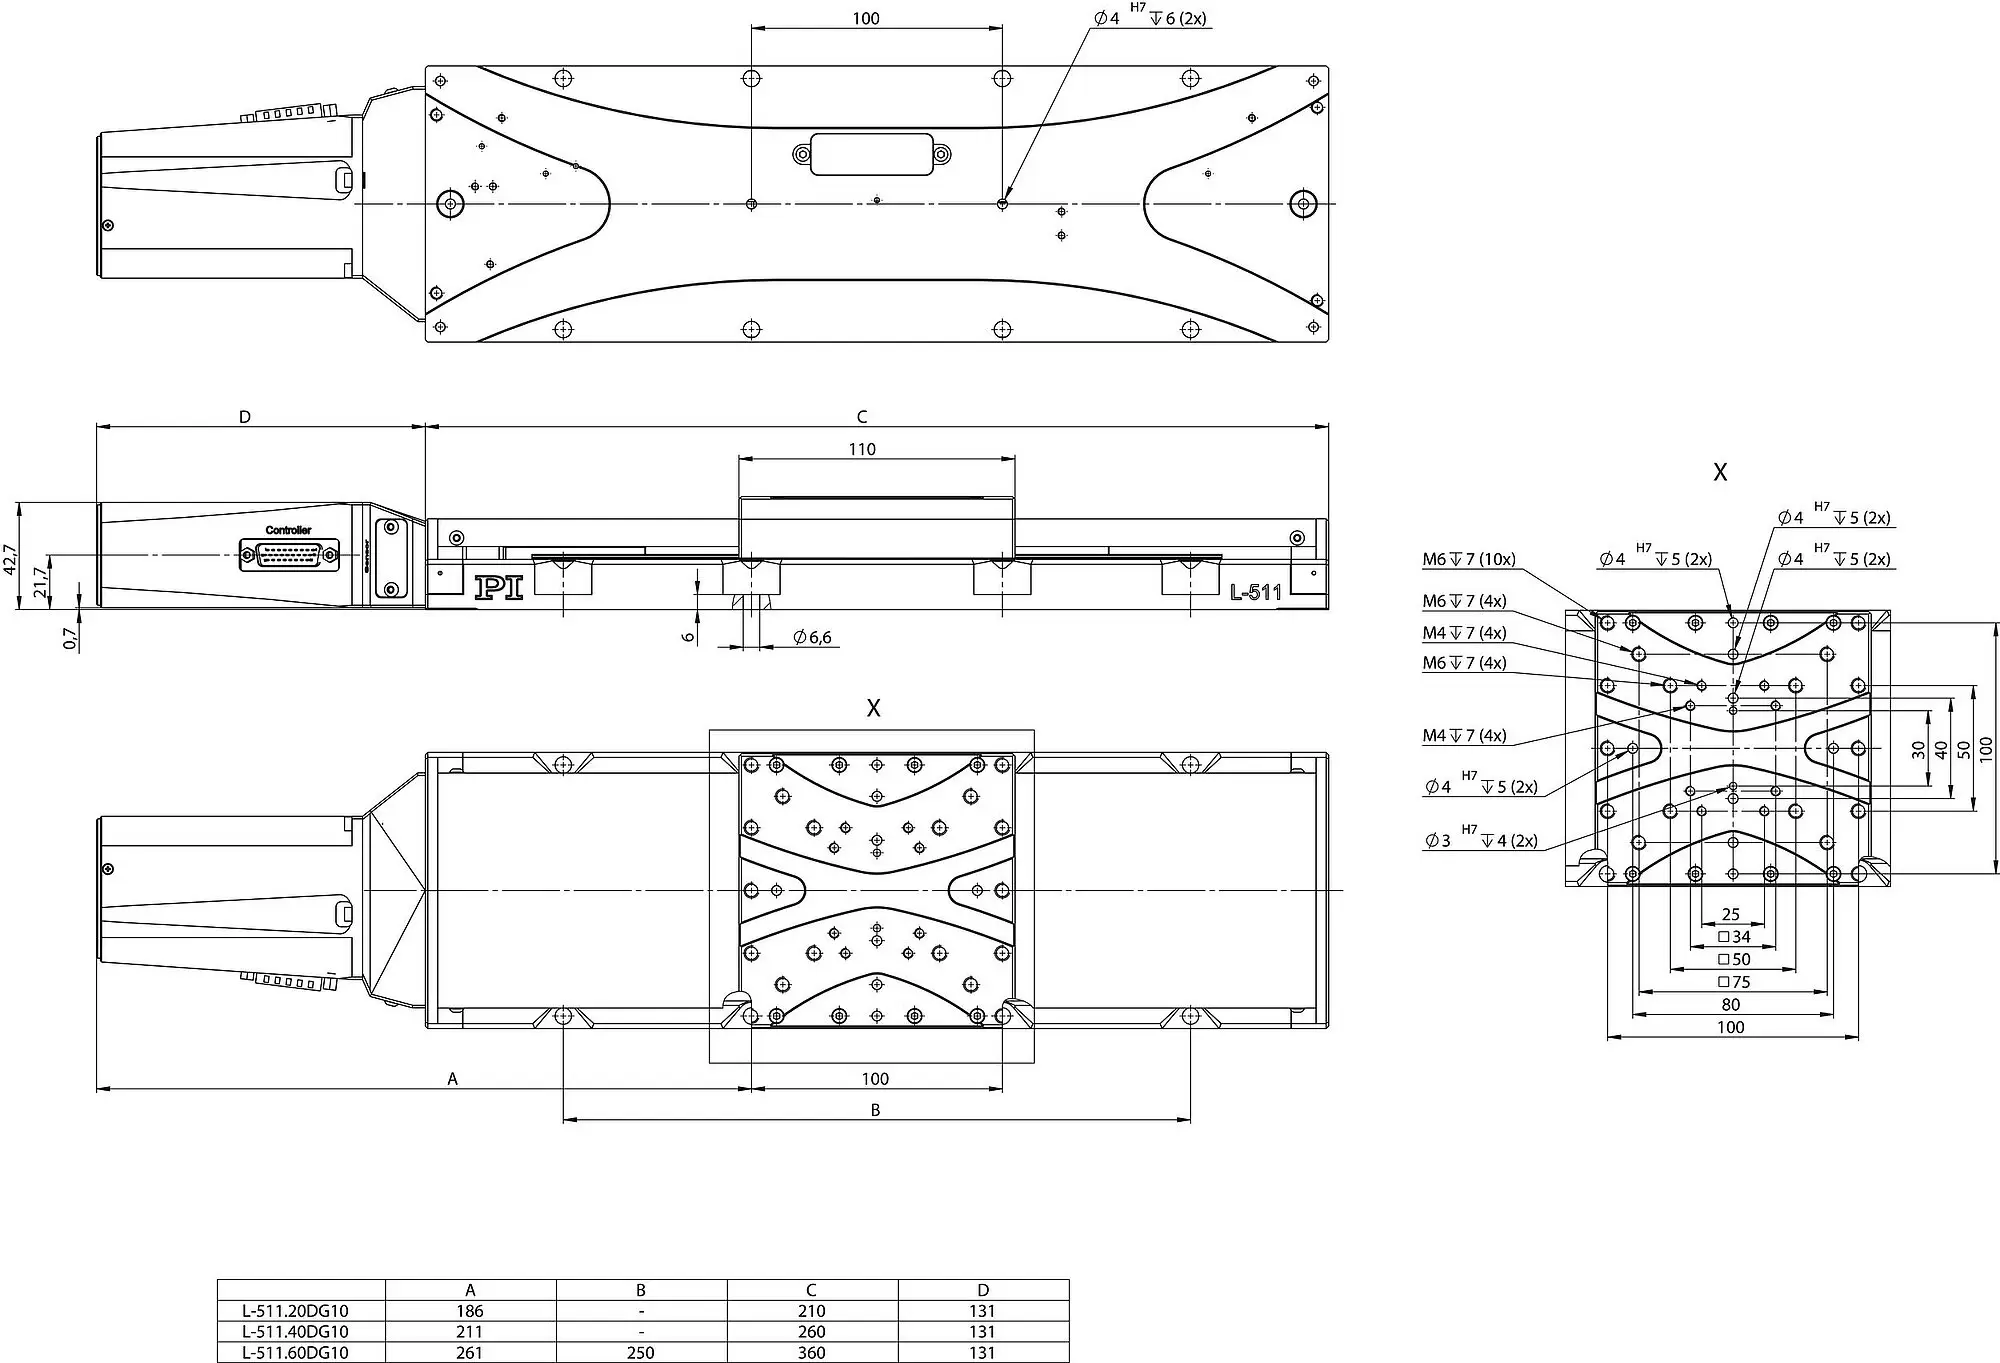
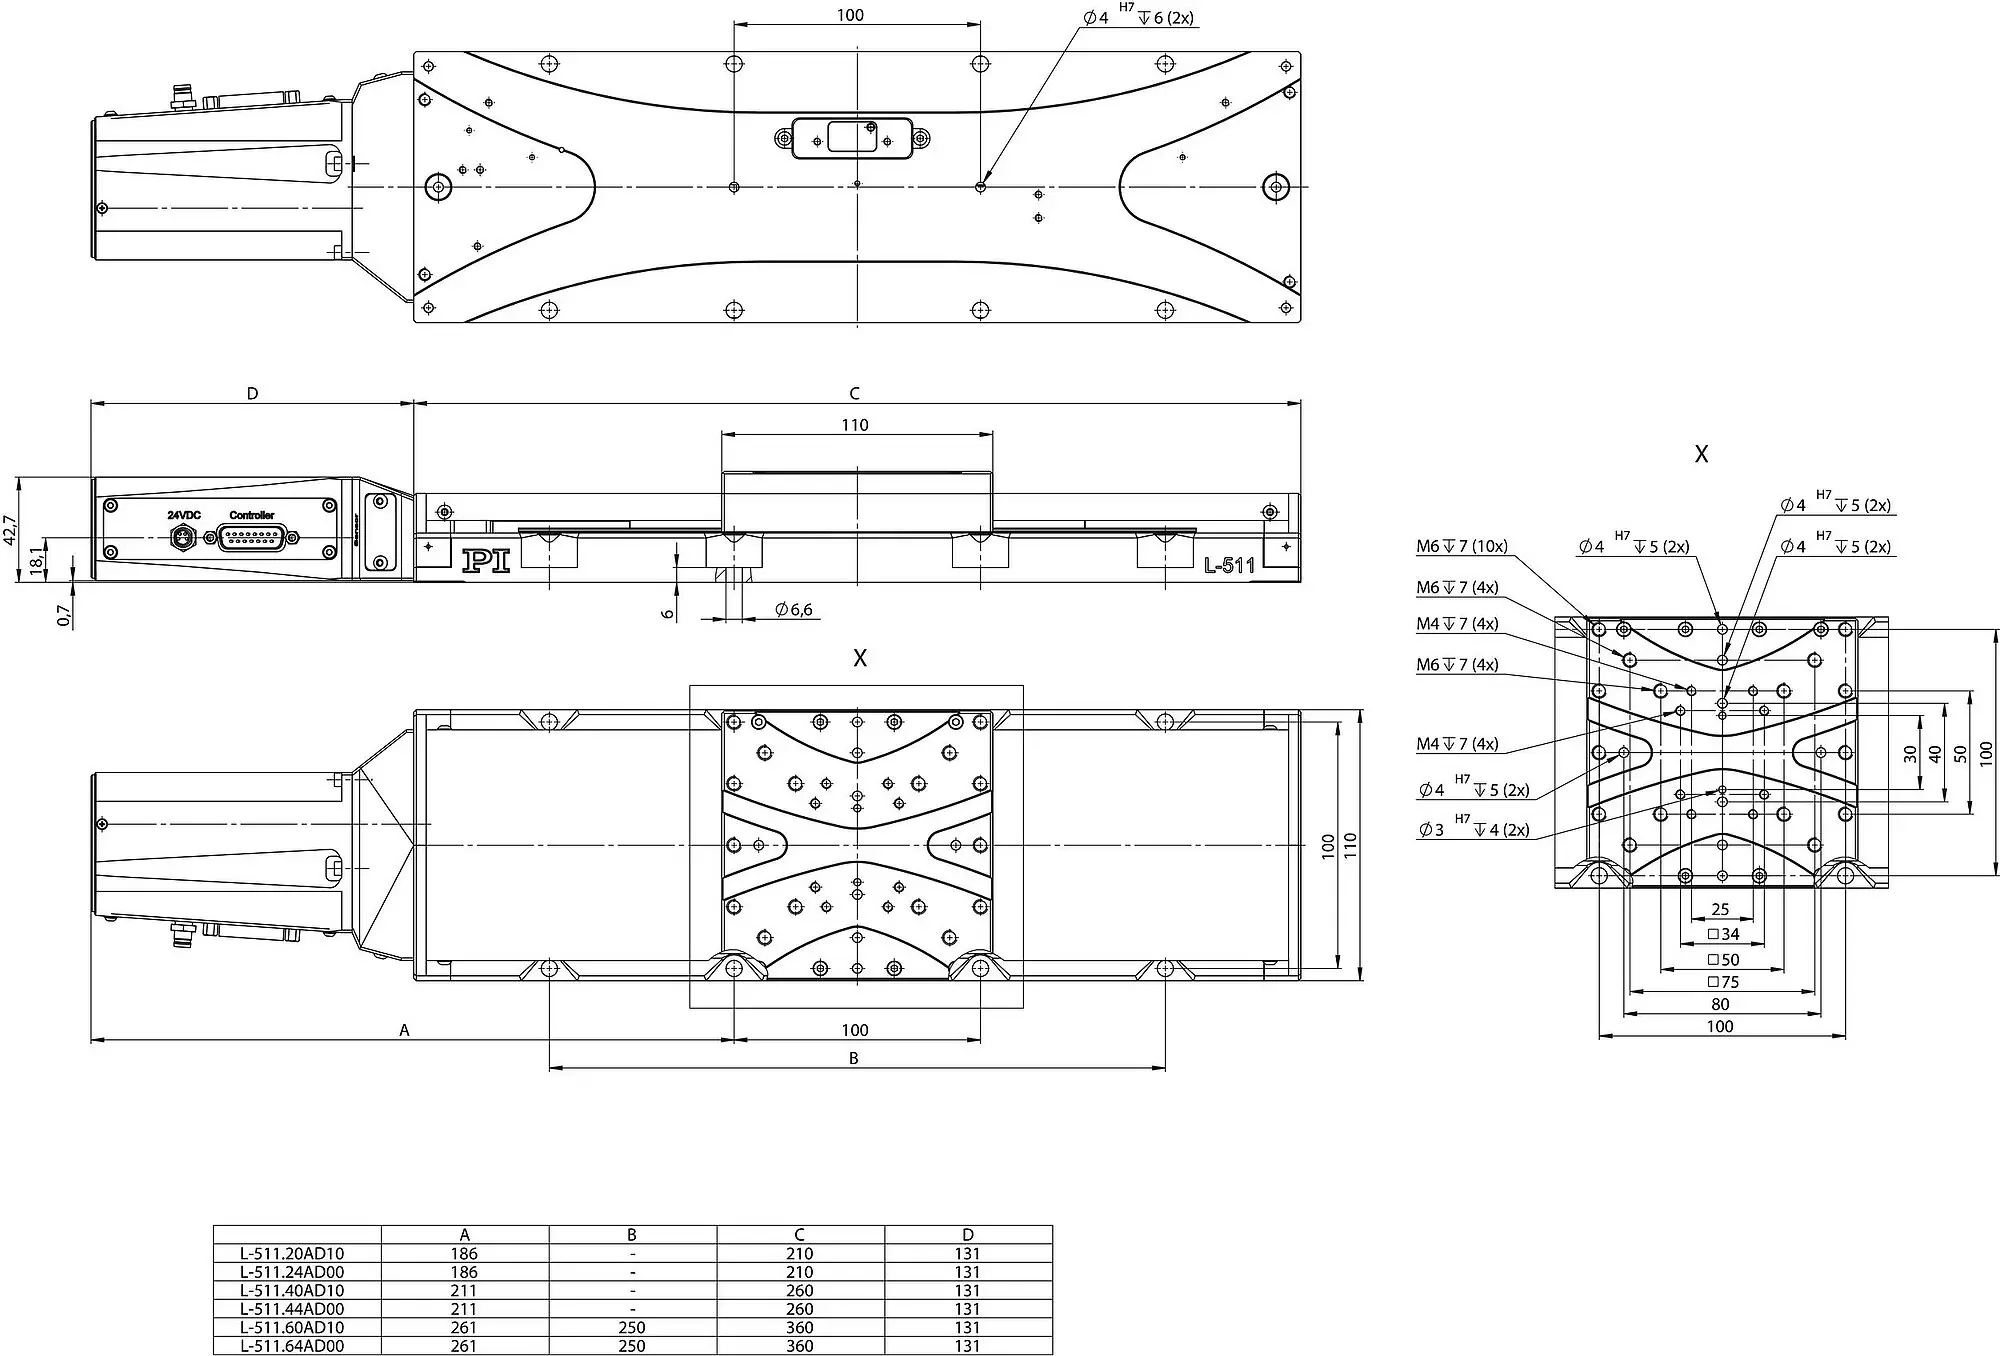
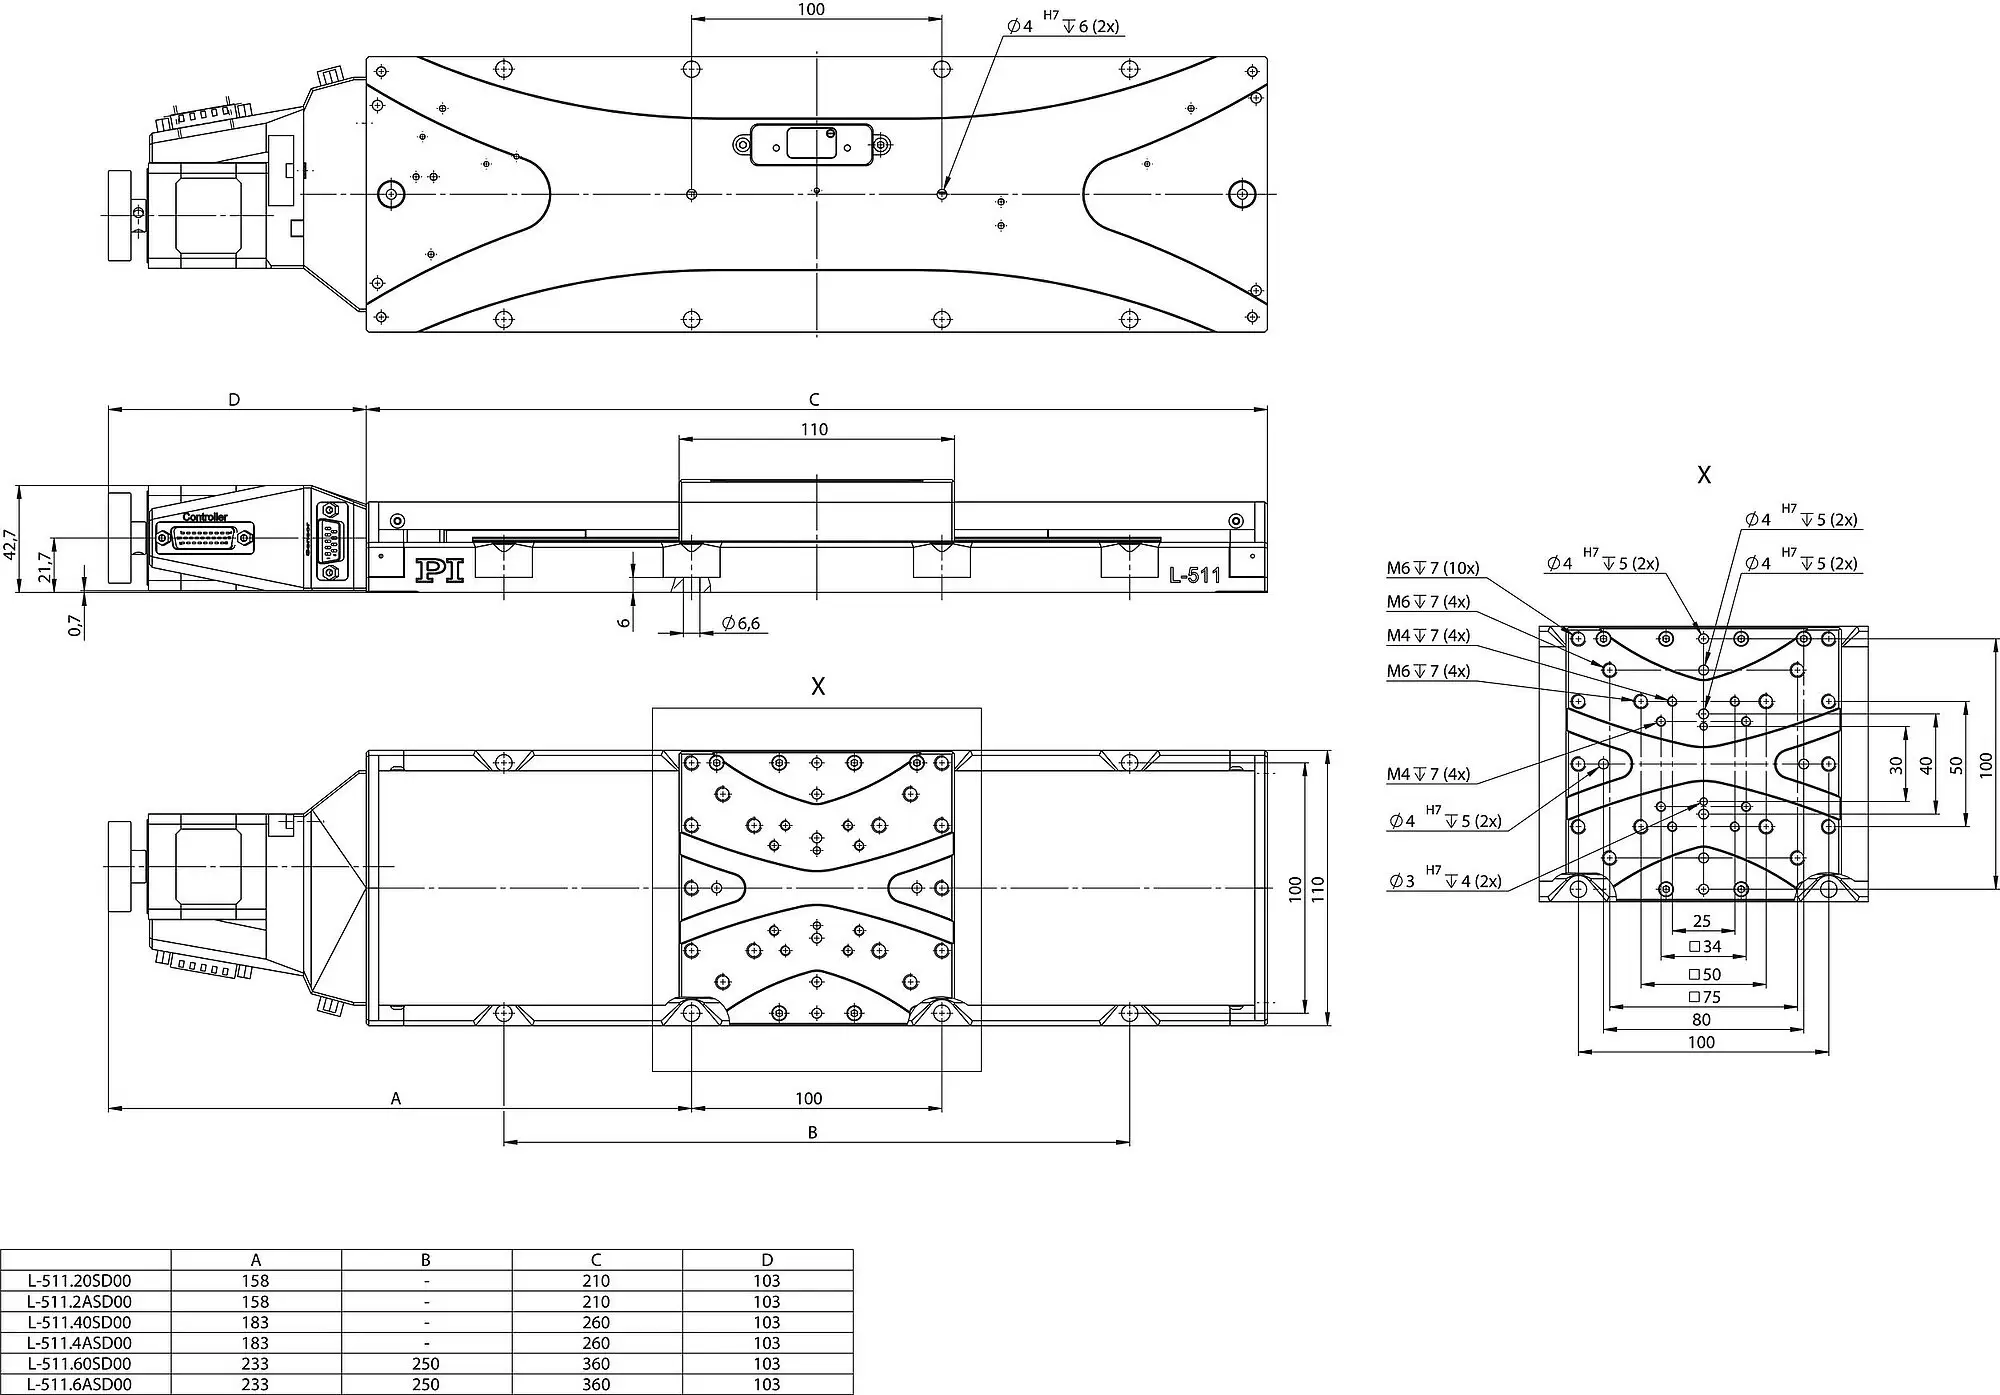
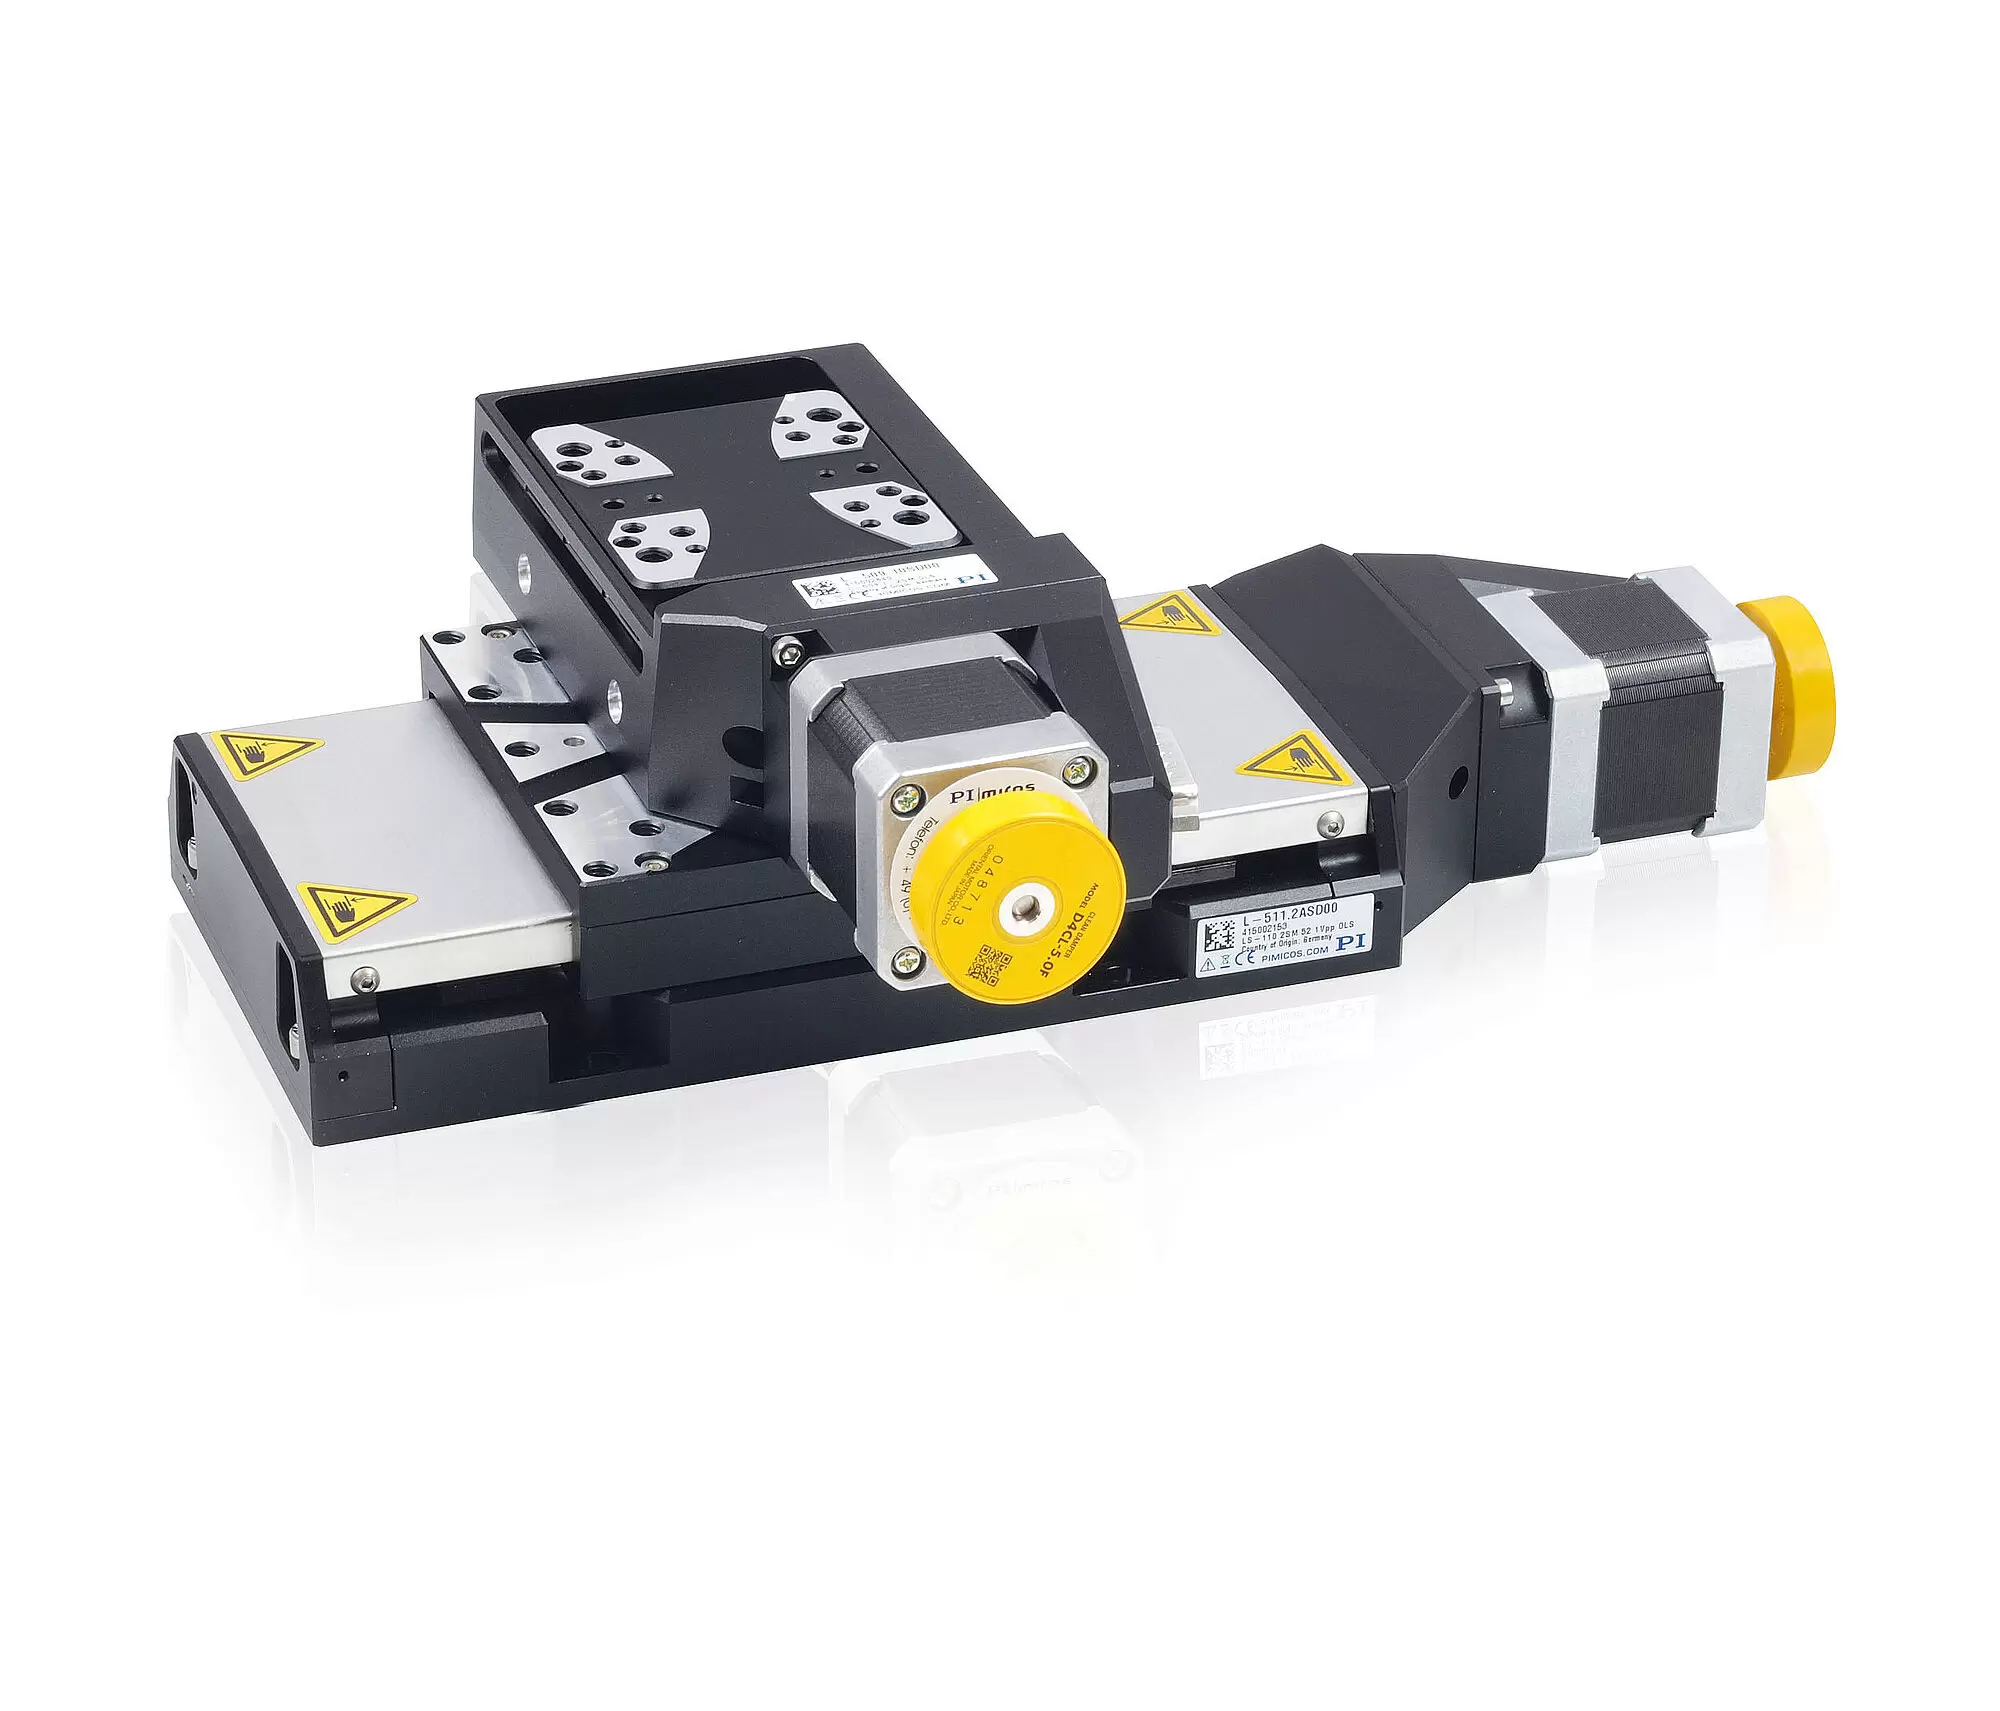
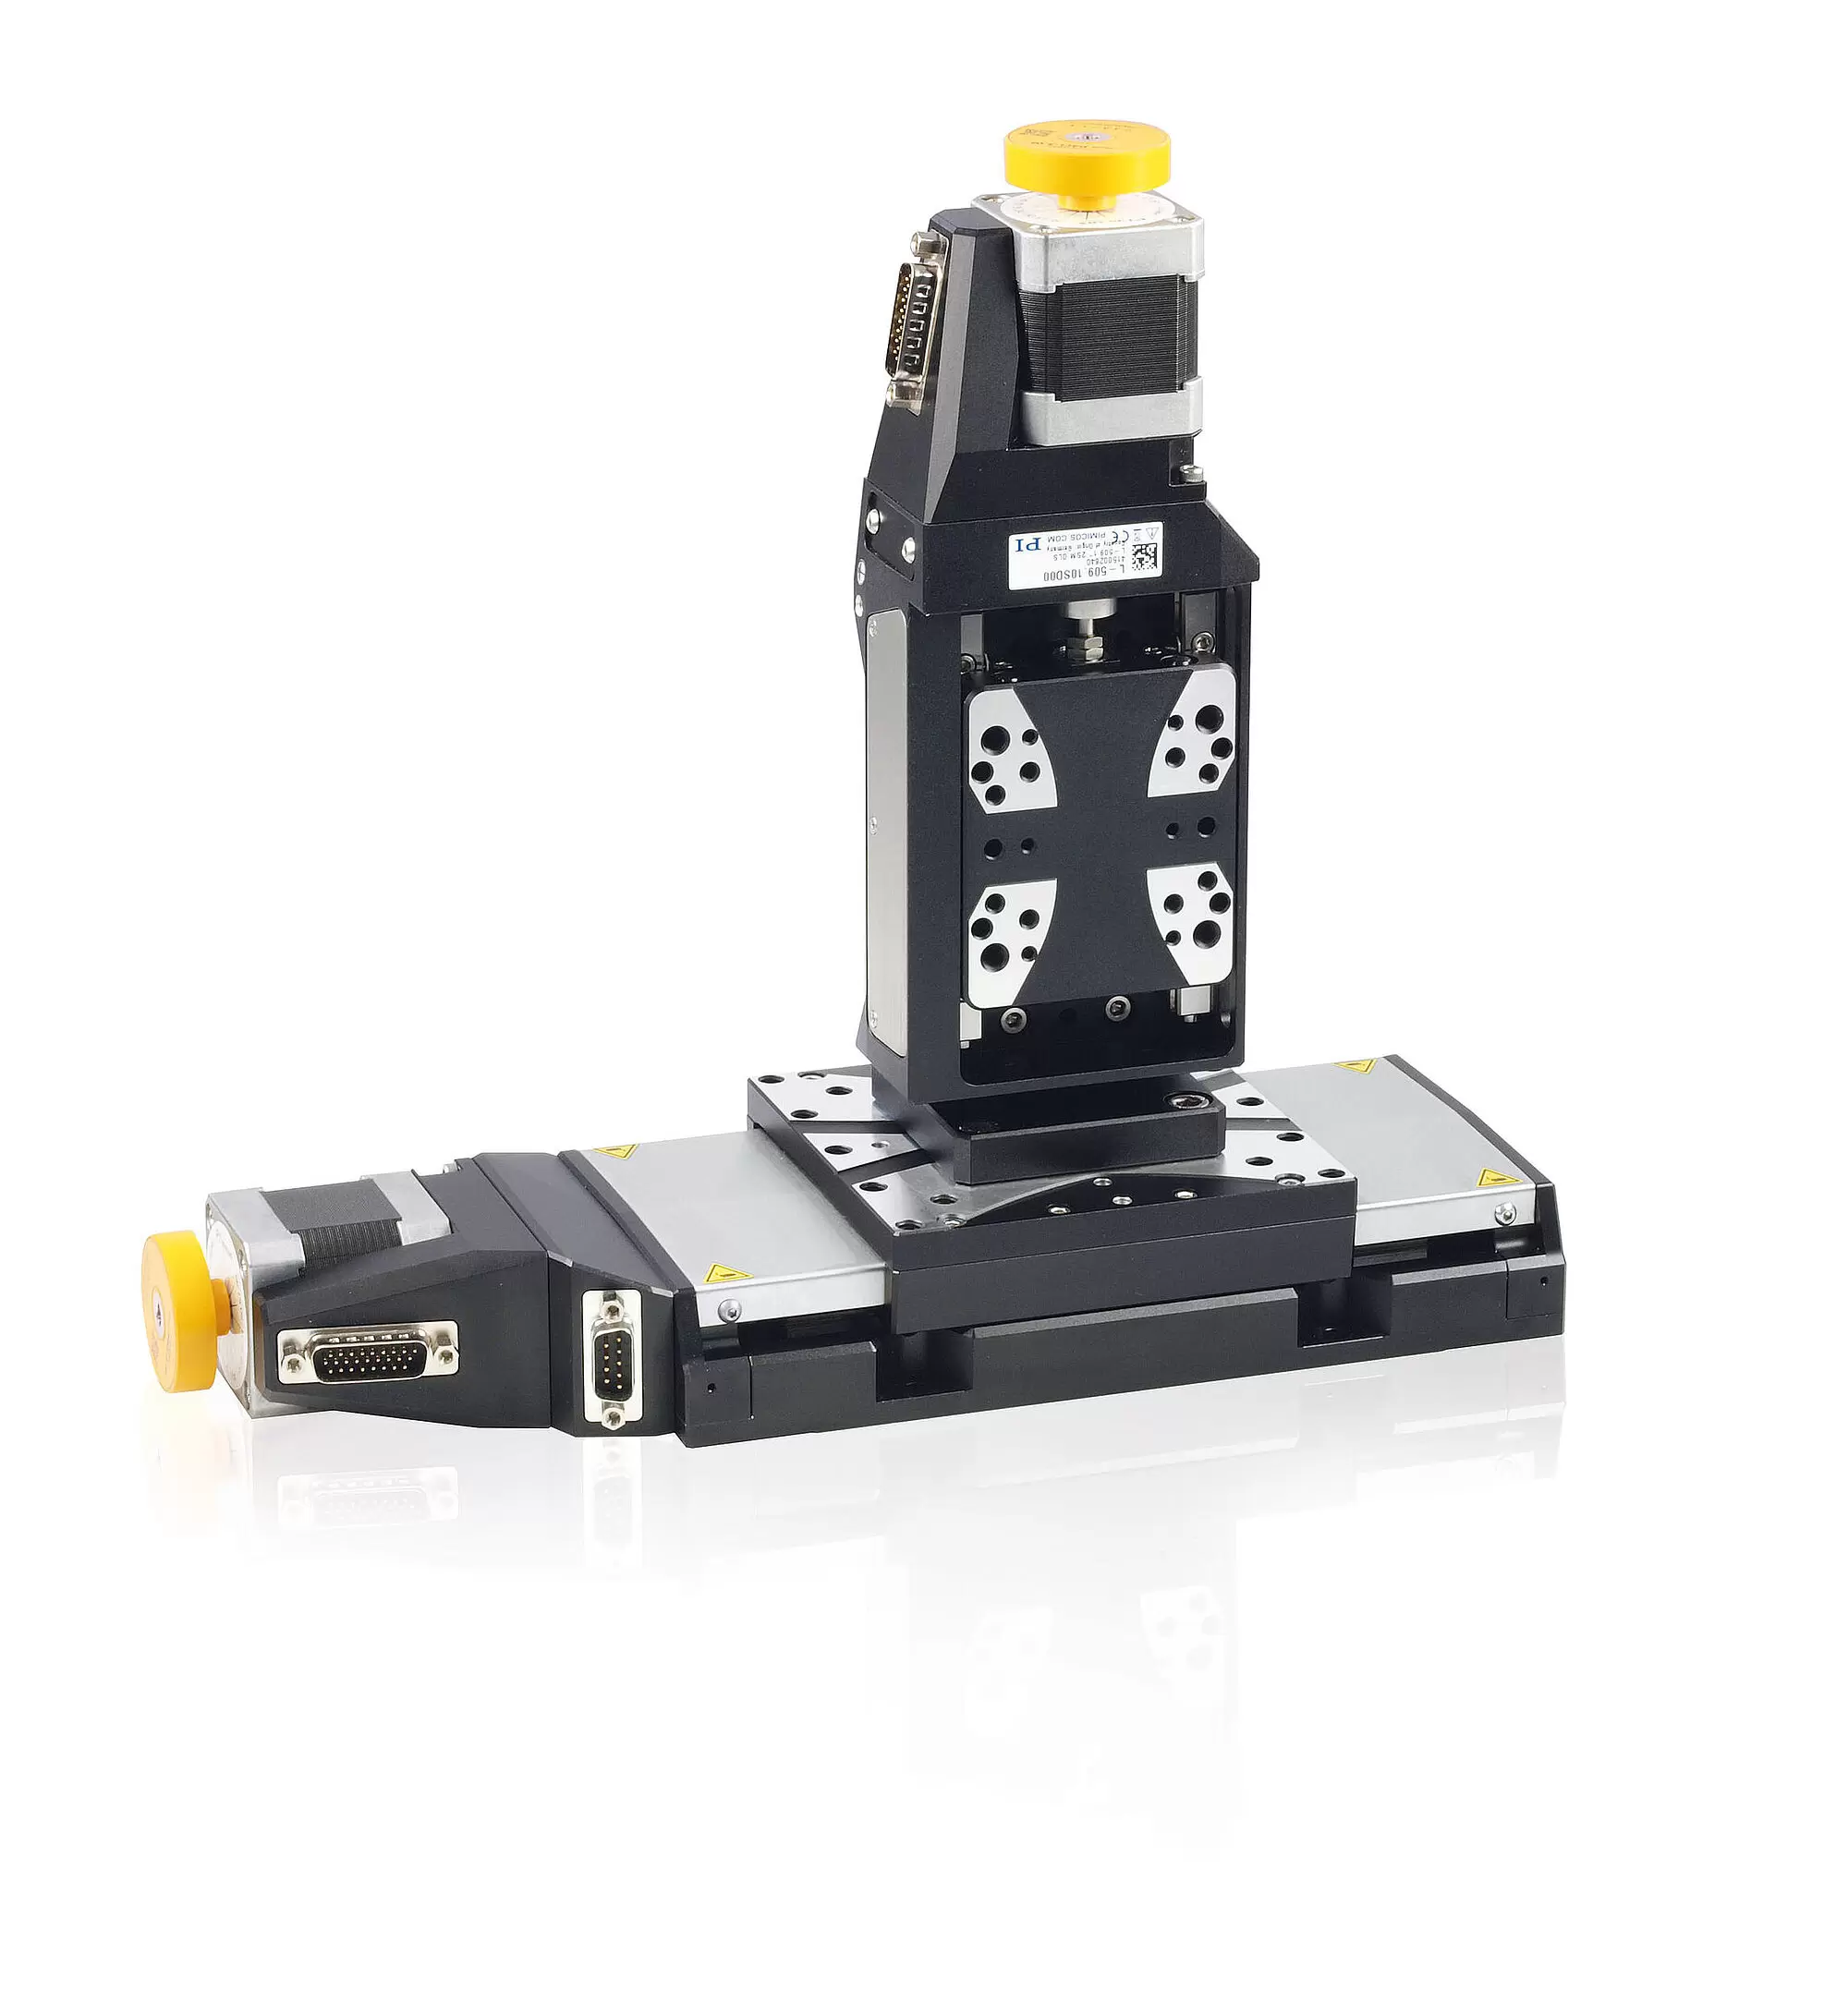
High travel accuracy and load capacity thanks to recirculating ball bearing guides. Precision ball screw with 2 mm pitch. Stress-relieved aluminum base for high stability. Noncontact optical limit switches. Noncontact optical reference switch with direction sensing in the middle of the travel range.
Noncontact optical linear encoders measure the position directly at the platform with the greatest accuracy. Nonlinearity, mechanical play or elastic deformation have no influence on the measurement.
Autofocus. Laser cutting. Research. Biotechnology. Automation. Optical alignment.
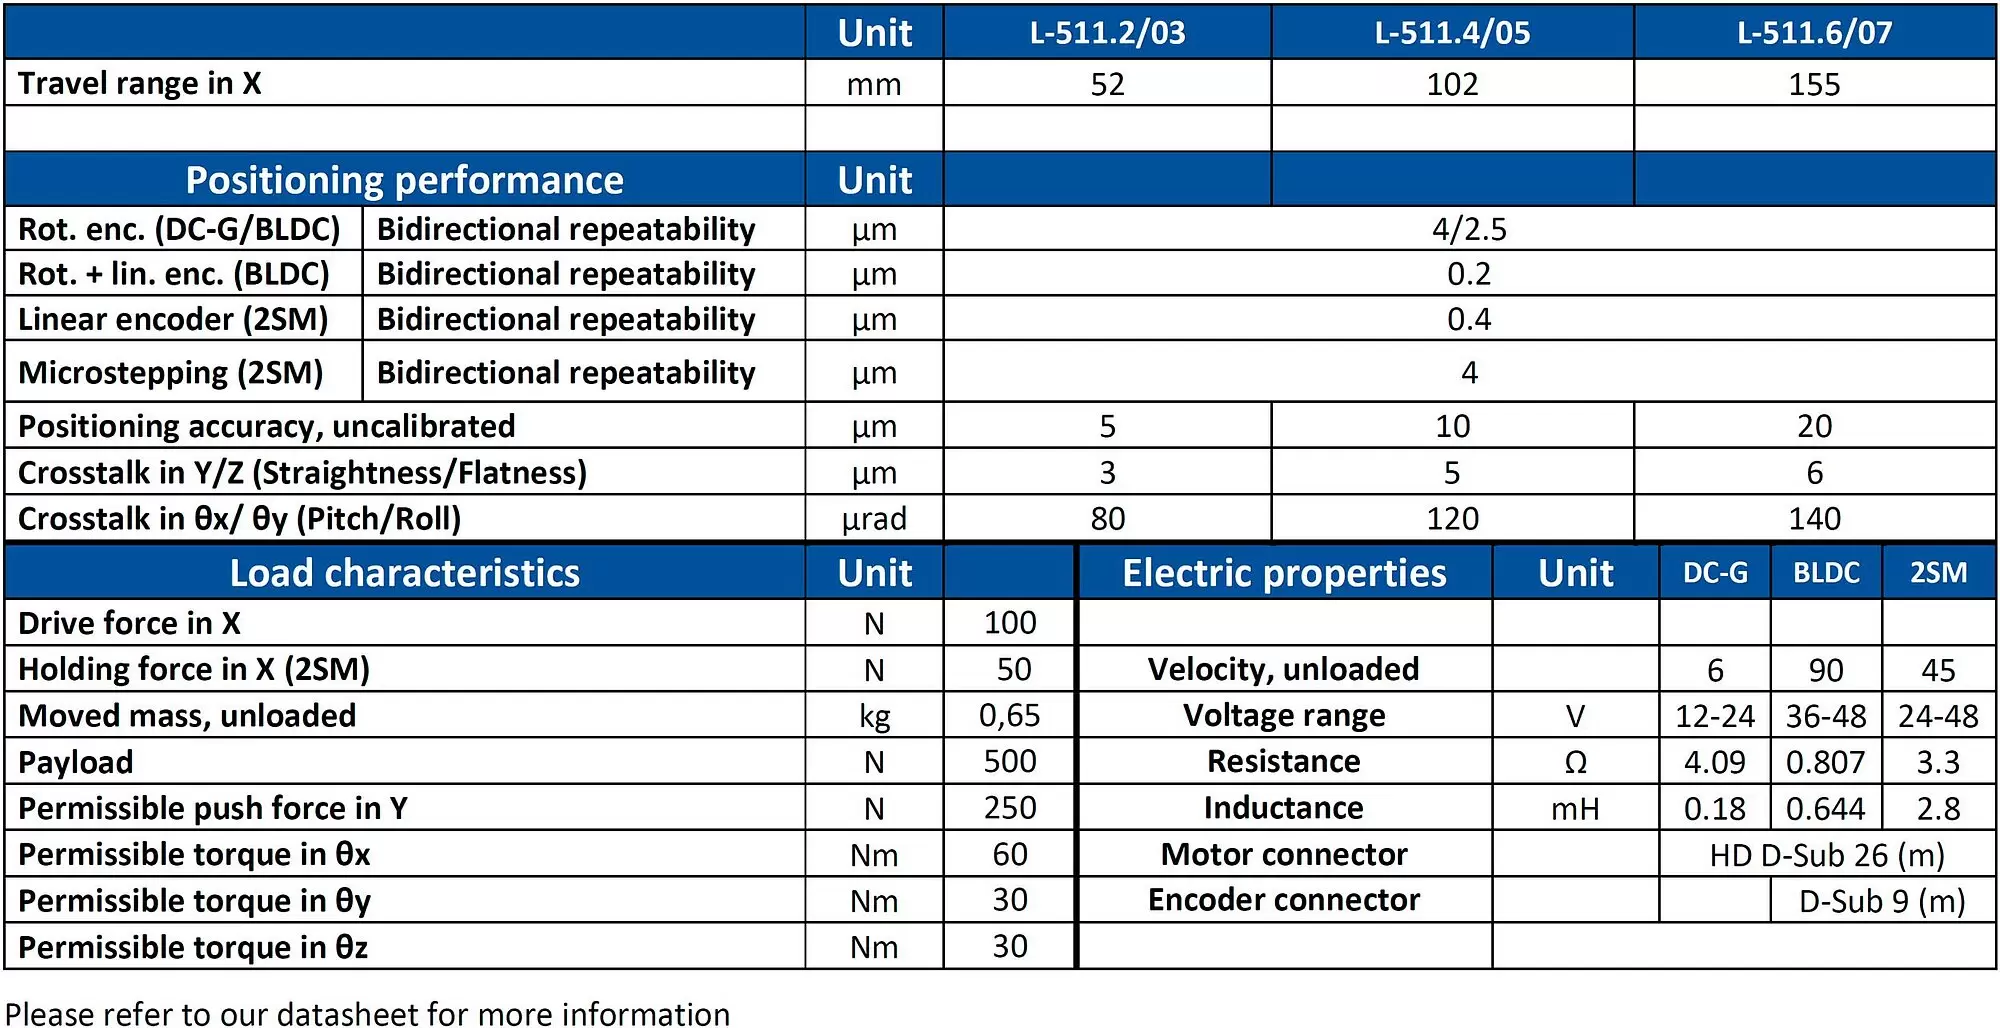
| Motion | L-511.033111 | L-511.033132 | L-511.035111 | L-511.035132 | L-511.053111 | L-511.053132 | L-511.055111 | L-511.055132 | L-511.073111 | L-511.073132 | L-511.075111 | L-511.075132 | L-511.20AD10 | L-511.20DG10 | L-511.20SD00 | L-511.24AD00 | L-511.2ASD00 | L-511.40AD10 | L-511.40DG10 | L-511.40SD00 | L-511.44AD00 | L-511.4ASD00 | L-511.60AD10 | L-511.60DG10 | L-511.60SD00 | L-511.64AD00 | L-511.6ASD00 | Tolerance |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| Active axes | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | X | |
| Travel range in X | 52 mm | 52 mm | 52 mm | 52 mm | 102 mm | 102 mm | 102 mm | 102 mm | 155 mm | 155 mm | 155 mm | 155 mm | 52 mm | 52 mm | 52 mm | 52 mm | 52 mm | 102 mm | 102 mm | 102 mm | 102 mm | 102 mm | 155 mm | 155 mm | 155 mm | 155 mm | 155 mm | |
| Maximum velocity in X, unloaded | 90 mm/s | 90 mm/s | 90 mm/s | 90 mm/s | 90 mm/s | 90 mm/s | 90 mm/s | 90 mm/s | 90 mm/s | 90 mm/s | 90 mm/s | 90 mm/s | 90 mm/s | 6 mm/s | 45 mm/s | 90 mm/s | 45 mm/s | 90 mm/s | 6 mm/s | 45 mm/s | 90 mm/s | 45 mm/s | 90 mm/s | 6 mm/s | 45 mm/s | 90 mm/s | 45 mm/s | |
| Straightness (Linear crosstalk in Y with motion in X) | ± 1.5 µm | ± 1.5 µm | ± 1.5 µm | ± 1.5 µm | ± 2.5 µm | ± 2.5 µm | ± 2.5 µm | ± 2.5 µm | ± 3 µm | ± 3 µm | ± 3 µm | ± 3 µm | ± 1.5 µm | ± 1.5 µm | ± 1.5 µm | ± 1.5 µm | ± 1.5 µm | ± 2.5 µm | ± 2.5 µm | ± 2.5 µm | ± 2.5 µm | ± 2.5 µm | ± 3 µm | ± 3 µm | ± 3 µm | ± 3 µm | ± 3 µm | typ. |
| Flatness (Linear crosstalk in Z with motion in X) | ± 1.5 µm | ± 1.5 µm | ± 1.5 µm | ± 1.5 µm | ± 2.5 µm | ± 2.5 µm | ± 2.5 µm | ± 2.5 µm | ± 3 µm | ± 3 µm | ± 3 µm | ± 3 µm | ± 1.5 µm | ± 1.5 µm | ± 1.5 µm | ± 1.5 µm | ± 1.5 µm | ± 2.5 µm | ± 2.5 µm | ± 2.5 µm | ± 2.5 µm | ± 2.5 µm | ± 3 µm | ± 3 µm | ± 3 µm | ± 3 µm | ± 3 µm | typ. |
| Pitch (Rotational crosstalk in θY with motion in X) | ± 40 µrad | ± 40 µrad | ± 40 µrad | ± 40 µrad | ± 60 µrad | ± 60 µrad | ± 60 µrad | ± 60 µrad | ± 70 µrad | ± 70 µrad | ± 70 µrad | ± 70 µrad | ± 40 µrad | ± 40 µrad | ± 40 µrad | ± 40 µrad | ± 40 µrad | ± 60 µrad | ± 60 µrad | ± 60 µrad | ± 60 µrad | ± 60 µrad | ± 70 µrad | ± 70 µrad | ± 70 µrad | ± 70 µrad | ± 70 µrad | typ. |
| Yaw (Rotational crosstalk in θZ with motion in X) | ± 40 µrad | ± 40 µrad | ± 40 µrad | ± 40 µrad | ± 60 µrad | ± 60 µrad | ± 60 µrad | ± 60 µrad | ± 70 µrad | ± 70 µrad | ± 70 µrad | ± 70 µrad | ± 40 µrad | ± 40 µrad | ± 40 µrad | ± 40 µrad | ± 40 µrad | ± 60 µrad | ± 60 µrad | ± 60 µrad | ± 60 µrad | ± 60 µrad | ± 70 µrad | ± 70 µrad | ± 70 µrad | ± 70 µrad | ± 70 µrad | typ. |
| Positioning | L-511.033111 | L-511.033132 | L-511.035111 | L-511.035132 | L-511.053111 | L-511.053132 | L-511.055111 | L-511.055132 | L-511.073111 | L-511.073132 | L-511.075111 | L-511.075132 | L-511.20AD10 | L-511.20DG10 | L-511.20SD00 | L-511.24AD00 | L-511.2ASD00 | L-511.40AD10 | L-511.40DG10 | L-511.40SD00 | L-511.44AD00 | L-511.4ASD00 | L-511.60AD10 | L-511.60DG10 | L-511.60SD00 | L-511.64AD00 | L-511.6ASD00 | Tolerance |
| Integrated sensor | Incremental linear encoder | Incremental rotary encoder | Incremental linear encoder | Incremental rotary encoder | Incremental linear encoder | Incremental rotary encoder | Incremental linear encoder | Incremental rotary encoder | Incremental linear encoder | Incremental rotary encoder | Incremental linear encoder | Incremental rotary encoder | Incremental rotary encoder | Incremental rotary encoder | Incremental linear encoder | Incremental linear encoder | Incremental rotary encoder | Incremental rotary encoder | Incremental linear encoder | Incremental linear encoder | Incremental rotary encoder | Incremental rotary encoder | Incremental linear encoder | Incremental linear encoder | ||||
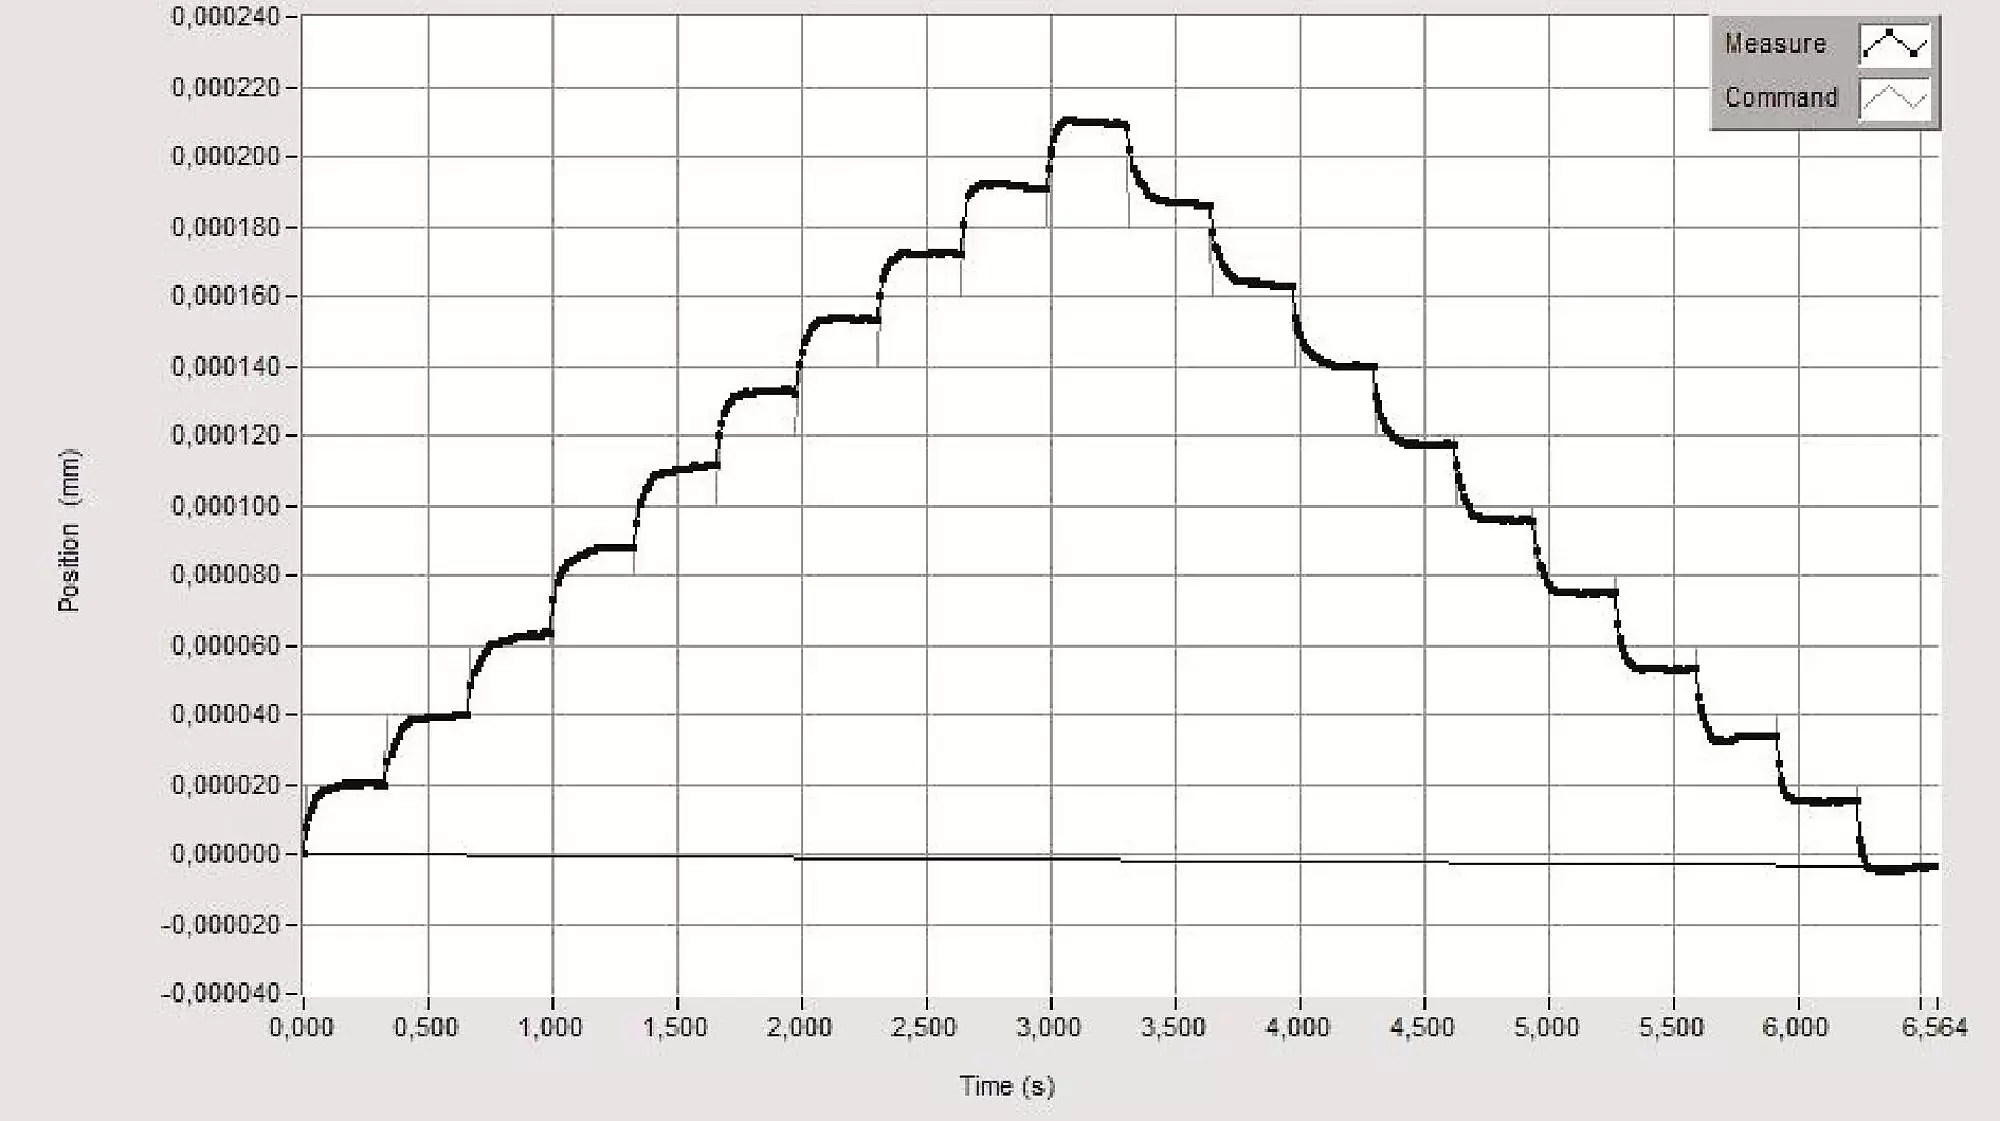
| Unidirectional repeatability in X | 0.1 µm | 0.2 µm | 0.1 µm | 0.2 µm | 0.1 µm | 0.2 µm | 0.1 µm | 0.2 µm | 0.1 µm | 0.2 µm | 0.1 µm | 0.2 µm | 0.488 µm | 0.2 µm | 0.2 µm | 0.1 µm | 0.1 µm | 0.488 µm | 0.2 µm | 0.2 µm | 0.1 µm | 0.1 µm | 0.488 µm | 0.2 µm | 0.2 µm | 0.1 µm | 0.1 µm | typ. |
| Bidirectional repeatability in X | ± 0.1 µm | ± 1.25 µm | ± 0.1 µm | ± 1.25 µm | ± 0.1 µm | ± 1.25 µm | ± 0.1 µm | ± 1.25 µm | ± 0.1 µm | ± 1.25 µm | ± 0.1 µm | ± 1.25 µm | ± 1.25 µm | ± 2 µm | ± 2 µm | ± 0.2 µm | ± 0.2 µm | ± 1.25 µm | ± 2 µm | ± 2 µm | ± 0.2 µm | ± 0.2 µm | ± 1.25 µm | ± 2 µm | ± 2 µm | ± 0.2 µm | ± 0.2 µm | typ. |
| Minimum incremental motion in X | 0.1 µm | 0.2 µm | 0.1 µm | 0.2 µm | 0.1 µm | 0.2 µm | 0.1 µm | 0.2 µm | 0.1 µm | 0.2 µm | 0.1 µm | 0.2 µm | 0.488 µm | 0.1 µm | 0.2 µm | 0.1 µm | 0.02 µm | 0.488 µm | 0.1 µm | 0.2 µm | 0.1 µm | 0.02 µm | 0.488 µm | 0.1 µm | 0.2 µm | 0.1 µm | 0.02 µm | typ. |
| Sensor signal | Sin/cos, 1 V peak-peak | A/B quadrature, RS-422 | Sin/cos, 1 V peak-peak | A/B quadrature, RS-422 | Sin/cos, 1 V peak-peak | A/B quadrature, RS-422 | Sin/cos, 1 V peak-peak | A/B quadrature, RS-422 | Sin/cos, 1 V peak-peak | A/B quadrature, RS-422 | Sin/cos, 1 V peak-peak | A/B quadrature, RS-422 | A/B quadrature, RS-422 | A/B quadrature, RS-422 | A/B quadrature, RS-422 | Sin/cos, 1 V peak-peak | A/B quadrature, RS-422 | A/B quadrature, RS-422 | A/B quadrature, RS-422 | Sin/cos, 1 V peak-peak | A/B quadrature, RS-422 | A/B quadrature, RS-422 | A/B quadrature, RS-422 | Sin/cos, 1 V peak-peak | ||||
| Reference switch | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | |
| Limit switches | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | Optical | |
| Sensor resolution | 20000 Cts./rev. | 20000 Cts./rev. | 20000 Cts./rev. | 20000 Cts./rev. | 20000 Cts./rev. | 20000 Cts./rev. | 16384 Cts./rev. | 4096 Cts./rev. | 16384 Cts./rev. | 4096 Cts./rev. | 16384 Cts./rev. | 4096 Cts./rev. | ||||||||||||||||
| Sensor signal period | 20 µm | 20 µm | 20 µm | |||||||||||||||||||||||||
| Motor encoder | Incremental rotary encoder | Incremental rotary encoder | Incremental rotary encoder | Incremental rotary encoder | Incremental rotary encoder | Incremental rotary encoder | ||||||||||||||||||||||
| Resolution, motor encoder | 20000 Cts./rev. | 20000 Cts./rev. | 20000 Cts./rev. | 20000 Cts./rev. | 20000 Cts./rev. | 20000 Cts./rev. | ||||||||||||||||||||||
| Motor encoder: Sensor signal | A/B quadrature, RS-422 | A/B quadrature, RS-422 | A/B quadrature, RS-422 | |||||||||||||||||||||||||
| Backlash in X | 1 µm | 1 µm | 1 µm | typ. | ||||||||||||||||||||||||
| Sensor resolution | 50 nm | 5 nm | 50 nm | 5 nm | 50 nm | 5 nm | ||||||||||||||||||||||
| Drive Properties | L-511.033111 | L-511.033132 | L-511.035111 | L-511.035132 | L-511.053111 | L-511.053132 | L-511.055111 | L-511.055132 | L-511.073111 | L-511.073132 | L-511.075111 | L-511.075132 | L-511.20AD10 | L-511.20DG10 | L-511.20SD00 | L-511.24AD00 | L-511.2ASD00 | L-511.40AD10 | L-511.40DG10 | L-511.40SD00 | L-511.44AD00 | L-511.4ASD00 | L-511.60AD10 | L-511.60DG10 | L-511.60SD00 | L-511.64AD00 | L-511.6ASD00 | Tolerance |
| Drive type | DC motor | DC motor | Brushless DC motor | Brushless DC motor | DC motor | DC motor | Brushless DC motor | Brushless DC motor | DC motor | DC motor | Brushless DC motor | Brushless DC motor | DC motor with ActiveDrive | DC gear motor | 2-phase stepper motor | DC motor with ActiveDrive | 2-phase stepper motor | DC motor with ActiveDrive | DC gear motor | 2-phase stepper motor | DC motor with ActiveDrive | 2-phase stepper motor | DC motor with ActiveDrive | DC gear motor | 2-phase stepper motor | DC motor with ActiveDrive | 2-phase stepper motor | |
| Nominal voltage | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | |
| Peak voltage | 48 V | 48 V | 48 V | 48 V | 48 V | 48 V | 48 V | 48 V | 48 V | 48 V | 48 V | 48 V | 24 V | 48 V | 48 V | 24 V | 48 V | 24 V | 48 V | 48 V | 24 V | 48 V | 24 V | 48 V | 48 V | 24 V | 48 V | |
| Drive force in negative direction of motion in X | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | typ. |
| Drive force in positive direction of motion in X | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | typ. |
| Nominal current, RMS | 2.42 A | 2.42 A | 2.42 A | 2.42 A | 2.42 A | 2.42 A | typ. | |||||||||||||||||||||
| Torque constant | 0.031 N·m/A | 0.031 N·m/A | 0.031 N·m/A | 0.031 N·m/A | 0.031 N·m/A | 0.031 N·m/A | typ. | |||||||||||||||||||||
| Resistance phase-phase | 0.81 Ω | 0.81 Ω | 0.81 Ω | 0.81 Ω | 0.81 Ω | 0.81 Ω | 1.63 Ω | 4.09 Ω | 3.3 Ω | 1.63 Ω | 3.3 Ω | 1.63 Ω | 4.09 Ω | 3.3 Ω | 1.63 Ω | 3.3 Ω | 1.63 Ω | 4.09 Ω | 3.3 Ω | 1.63 Ω | 3.3 Ω | typ. | ||||||
| Inductance phase-phase | 0.64 mH | 0.64 mH | 0.64 mH | 0.64 mH | 0.64 mH | 0.64 mH | 0.27 mH | 0.18 mH | 2.8 mH | 0.27 mH | 2.8 mH | 0.27 mH | 0.18 mH | 2.8 mH | 0.27 mH | 2.8 mH | 0.27 mH | 0.18 mH | 2.8 mH | 0.27 mH | 2.8 mH | |||||||
| Back EMF, phase-phase, rotational | 3.3 V/kRPM | 3.3 V/kRPM | 3.3 V/kRPM | 3.3 V/kRPM | 3.3 V/kRPM | 3.3 V/kRPM | 3.95 V/kRPM | 1.68 V/kRPM | 3.95 V/kRPM | 3.95 V/kRPM | 1.68 V/kRPM | 3.95 V/kRPM | 3.95 V/kRPM | 1.68 V/kRPM | 3.95 V/kRPM | max. | ||||||||||||
| Number of pole pairs | 7 | 7 | 7 | 7 | 7 | 7 | ||||||||||||||||||||||
| Back EMK, rotational | 1.68 V/kRPM | 1.68 V/kRPM | 1.68 V/kRPM | max. | ||||||||||||||||||||||||
| Motor resolution | 200 Full steps/rev. | 200 Full steps/rev. | 200 Full steps/rev. | |||||||||||||||||||||||||
| Mechanical Properties | L-511.033111 | L-511.033132 | L-511.035111 | L-511.035132 | L-511.053111 | L-511.053132 | L-511.055111 | L-511.055132 | L-511.073111 | L-511.073132 | L-511.075111 | L-511.075132 | L-511.20AD10 | L-511.20DG10 | L-511.20SD00 | L-511.24AD00 | L-511.2ASD00 | L-511.40AD10 | L-511.40DG10 | L-511.40SD00 | L-511.44AD00 | L-511.4ASD00 | L-511.60AD10 | L-511.60DG10 | L-511.60SD00 | L-511.64AD00 | L-511.6ASD00 | Tolerance |
| Guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide | Recirculating ball bearing guide |
Recirculating
3D Models
Datasheet
Documentation
Product Note
x
Quote List
Your quote list is currently empty.
x
0
0
Whatsapp
Download Request
Your download list is currently empty.
|